ApexTool 末端夹爪使用与二次开发
文档用途:面向使用 Apex 系统的客户、末端执行器二次开发人员及技术支持人员。
适用范围:OmniGripper(DM)、智元夹爪(ZY)以及 ApexTool 的标准 ROS 2 接入链路。
文档日期:2026-08-07
当前 Marvin Pro 与 Gento 标准交付默认使用 /tj 命名空间,因此本文接口写作 /tj/control/... 和 /tj/info/...。旧版独立 Tool 包可能仍使用不带 /tj 前缀的根路径,应以目标机 ros2 topic list -t 和 ros2 service list -t 为准。
1. 文档目标
本文说明以下内容:
- ApexTool 在 Apex 系统中的作用及与 Robot、Teleop 模块的关系。
- DM、ZY 夹爪的安装、选择、启动、控制、反馈和复位方法。
- 从 ROS Topic 到物理夹爪的完整通信链路。
- 客户自定义输入设备或上层程序的接入方式。
- 没有完整 Apex 遥操系统时,如何选择机械臂透传、USB 或独立 ROS 示例。
- 常见故障的定位步骤及交付检查项。
本文不将 Wuji 灵巧手作为标准夹爪二开接口。Wuji 二代采用以太网直连,设备配置和控制 Topic 与 DM/ZY 不同;适用 1.0.7.86dex 的客户请参见 Wuji 二代灵巧手直连使用说明。其他版本以对应交付包为准。
2. ApexTool 是什么
kernelmind-apex-tool 是 Apex 系统中的独立末端执行器软件包。它负责:
- 根据
APEX_TOOL_TYPE选择末端类型。 - 启动对应的 DM、ZY 或其他末端驱动。
- 提供统一的夹爪命令 Topic、反馈 Topic 和复位 Service。
- 将 ROS 夹爪命令转换为 CAN 帧并写入
vcan0/vcan1。 - 从
vcan0/vcan1接收末端返回帧并发布 ROS 反馈。
ApexTool 与核心 Apex 包分开发布,但安装版本必须匹配。已核对的发行包使用如下关系:
kernelmind-apex-tool <版本>
    依赖 kernelmind-apex (= 完全相同版本)
因此不建议把不同版本的主包和 Tool 包混装。
2.1 模块关系

2.2 ApexTool 与其他模块的边界
| 模块 | 主要职责 | 是否直接控制夹爪电机 |
|---|---|---|
| Apex Backend/UI | 页面、状态管理、启动和停止系统服务 | 否 |
| Teleop | 将头显或操作者输入转换为夹爪目标 | 否 |
| ApexTool | 将夹爪目标转换为厂商协议 CAN 帧,解析反馈 | 是,负责协议和控制参数 |
| Robot Node | 在本地 vcan 与控制器末端通道之间双向转发 | 不解析电机协议 |
| Marvin/Gento SDK | 与机器人控制器通信,传输末端通道数据 | 不负责 ROS 夹爪逻辑 |
3. 先选择正确的接入路线
不同硬件条件应使用不同示例。选错路线时,即使程序能够启动,也可能无法接通物理夹爪。
| 客户条件 | 推荐方式 | 是否需要 ROS | 是否需要 Apex Robot Node | 物理通道 |
|---|---|---|---|---|
| 已安装完整 Apex 系统 | ApexTool | 是 | 是 | vcan 经 Robot Node 转到机械臂内走线 |
| 只购买机械臂和夹爪,夹爪走机械臂内走线 | Marvin SDK 末端透传例程 | 否,可自行封装 | 否 | SDK Terminal A/B |
| 只测试单独夹爪,有 USB-to-CANFD 适配器 | USB Python/C++ 例程 | 否 | 否 | USB-to-CANFD 直连夹爪 |
| 自研 ROS 系统,但已自行实现末端通道桥 | 独立 ROS 驱动 | 是 | 使用客户自己的桥 | 客户桥接的 SocketCAN 接口 |
关键判断:
- 夹爪通过机械臂内走线连接时,优先使用 ApexTool 或机械臂 SDK 末端透传。
- USB 例程要求把夹爪接到独立 USB-to-CANFD 适配器,不能直接访问机械臂内走线。
- 独立 ROS 例程中的
vcan0/vcan1不是物理 CAN 口。没有 Robot Node 或客户自研桥接程序时,空vcan只会在本机环回。
4. 安装与版本确认
4.1 平台要求
根据当前产品配置选择对应安装包:
| 控制器 | Ubuntu | ROS 2 | 安装包架构 |
|---|---|---|---|
| Orin / 天准 | 22.04 | Humble | arm64 |
| 灵境 Thor | 24.04 | Jazzy | arm64 |
不要在 ARM64 控制器上安装 amd64 包,也不要混用 Humble 和 Jazzy 构建。
4.2 查看已安装版本
dpkg-query -W kernelmind-apex kernelmind-apex-tool
预期两个包均存在,且版本号完全一致。
确认 ROS 包路径:
source /etc/apex/apex_ros_env.sh
ros2 pkg prefix apex_tool
ros2 pkg prefix dm_gripper_py
ros2 pkg prefix zy_gripper_py
正常发行版通常安装到:
/opt/kernelmind/apex/install/
4.3 安装发行包
使用与主 Apex 包版本、ROS 版本和 CPU 架构匹配的 Tool 包:
sudo apt install ./kernelmind-apex_<version>_<ros>_arm64.deb \
                 ./kernelmind-apex-tool_<version>_<ros>_arm64.deb
安装后执行:
sudo systemctl daemon-reload
dpkg-query -W kernelmind-apex kernelmind-apex-tool
5. 末端类型配置
Apex 服务统一读取:
/etc/apex/apex.env
标准配置项:
APEX_TOOL_TYPE=dm
当前标准选项:
| 值 | 含义 | 建议 |
|---|---|---|
dm | OmniGripper / 达妙电机夹爪 | 标准支持 |
zy | 智元夹爪 | 标准支持 |
none | 不启动末端节点 | 无夹爪或客户完全自研时使用 |
wuji | Wuji 灵巧手入口 | 仅按指定版本和项目配置使用 |
修改方式:
sudoedit /etc/apex/apex.env
修改后重启 Tool 服务:
sudo systemctl restart apex-tool.service
不要同时启动 DM 和 ZY 节点。两个节点会订阅同一组命令 Topic、注册同名复位 Service,并同时访问 vcan0/vcan1。
6. 启动、停止与日志
6.1 推荐方式:systemd 服务
sudo systemctl start apex-tool.service
sudo systemctl stop apex-tool.service
sudo systemctl restart apex-tool.service
systemctl status apex-tool.service --no-pager
查看实时日志:
journalctl -u apex-tool.service -f
查看最近 200 行:
journalctl -u apex-tool.service -n 200 --no-pager
6.2 手动启动
调试时先停止服务,避免重复节点:
sudo systemctl stop apex-tool.service
source /etc/apex/apex_ros_env.sh
通过统一入口启动 DM:
ros2 launch apex_tool tool.launch.py tool_type:=dm
通过统一入口启动 ZY:
ros2 launch apex_tool tool.launch.py tool_type:=zy
也可以直接启动底层包:
ros2 launch dm_gripper_py dm_gripper.launch.py
ros2 launch zy_gripper_py zy_gripper.launch.py
手动调试完成后结束节点,再恢复服务管理:
sudo systemctl start apex-tool.service
7. 标准 ROS 接口
运行 ROS 命令前先加载统一环境:
source /etc/apex/apex_ros_env.sh
7.1 命令 Topic
| Topic | 类型 | 方向 | 数据含义 |
|---|---|---|---|
/tj/control/gripperValueL | std_msgs/msg/Float32 | 客户程序 -> Tool | 左夹爪归一化目标值 |
/tj/control/gripperValueR | std_msgs/msg/Float32 | 客户程序 -> Tool | 右夹爪归一化目标值 |
输入值会被限制在 0.0 到 1.0,再由驱动映射到对应夹爪的实际位置范围。
不同夹爪驱动可能包含方向转换,因此不能只凭数值认定 0 一定是开、1 一定是合。首次接入应在无物体、低风险姿态下分别发送 0.2 和 0.8,确认实际方向。
单次测试命令:
ros2 topic pub --once /tj/control/gripperValueL \
  std_msgs/msg/Float32 "{data: 0.2}"
ros2 topic pub --once /tj/control/gripperValueR \
  std_msgs/msg/Float32 "{data: 0.2}"
确认方向后再发送另一端点:
ros2 topic pub --once /tj/control/gripperValueL \
  std_msgs/msg/Float32 "{data: 0.8}"
ros2 topic pub --once /tj/control/gripperValueR \
  std_msgs/msg/Float32 "{data: 0.8}"
7.2 通用反馈 Topic
| Topic | 类型 | 内容 |
|---|---|---|
/tj/info/gripper_feedback_L | std_msgs/msg/Float32MultiArray | 左夹爪反馈 |
/tj/info/gripper_feedback_R | std_msgs/msg/Float32MultiArray | 右夹爪反馈 |
/tj/info/gripper_feedback_L_err | std_msgs/msg/Int32MultiArray | 左夹爪错误码 |
/tj/info/gripper_feedback_R_err | std_msgs/msg/Int32MultiArray | 右夹爪错误码 |
读取反馈:
ros2 topic echo /tj/info/gripper_feedback_L
ros2 topic echo /tj/info/gripper_feedback_R
读取频率:
ros2 topic hz /tj/info/gripper_feedback_L
ros2 topic hz /tj/info/gripper_feedback_R
注意:ROS Topic 发布频率不等于物理 CAN 每一帧都已更新。驱动可能按定时器发布最近一次缓存值。需要严格评估实时性时,应同时检查 CAN 接收时间戳、反馈变化和系统负载。
7.3 ZY 状态 Topic
ZY 驱动另外发布:
| Topic | 类型 | 内容 |
|---|---|---|
/tj/info/gripper_state_L | std_msgs/msg/Int32MultiArray | 左夹爪状态 |
/tj/info/gripper_state_R | std_msgs/msg/Int32MultiArray | 右夹爪状态 |
当前 ZY 状态定义:
| 状态值 | 含义 |
|---|---|
0 | 到位或静止 |
1 | 运动中 |
2 | 夹持或堵转 |
3 | 物体掉落 |
当前 ZY 错误码定义:
| 错误码 | 含义 |
|---|---|
0 | 正常 |
1 | 过温 |
2 | 超速 |
3 | 初始化失败 |
4 | 超限 |
7.4 复位 Service
DM 和 ZY 都提供:
| Service | 类型 | 作用 |
|---|---|---|
/tj/control/reset_grippers | std_srvs/srv/Trigger | 左右夹爪 disable 后重新 enable |
调用命令:
ros2 service call /tj/control/reset_grippers std_srvs/srv/Trigger "{}"
该操作适合排查低概率上使能状态异常。复位前确保夹爪周围无人且无易损物体。
8. 完整通信链路
8.1 命令下行
头显扳机 / 客户输入设备 / 自定义 ROS 节点
    -> /tj/control/gripperValueL 或 /tj/control/gripperValueR
    -> ApexTool 中的 DM/ZY 驱动
    -> 归一化值限幅和实际位置映射
    -> 厂商 CAN 协议打包
    -> vcan0(左)或 vcan1(右)
    -> Robot Node 读取 SocketCAN 帧
    -> Marvin/Gento SDK 末端通道 A/B
    -> 机器人控制器
    -> 机械臂内走线
    -> 物理夹爪
8.2 反馈上行
物理夹爪反馈帧
    -> 机械臂内走线
    -> 机器人控制器末端通道
    -> Marvin/Gento SDK 读取 A/B 通道
    -> Robot Node 写回 vcan0/vcan1
    -> ApexTool 解析位置、速度、力矩/力、温度、状态或错误码
    -> /tj/info/gripper_feedback_*
    -> 客户程序、UI 或数据采集模块
8.3 vcan0/vcan1 为什么能连接外部夹爪
Linux 中的 vcan 本身是虚拟 CAN 接口,不会自动连接物理设备。在 Apex 中,它被用作 Tool 驱动与 Robot Node 之间的本机软件总线:
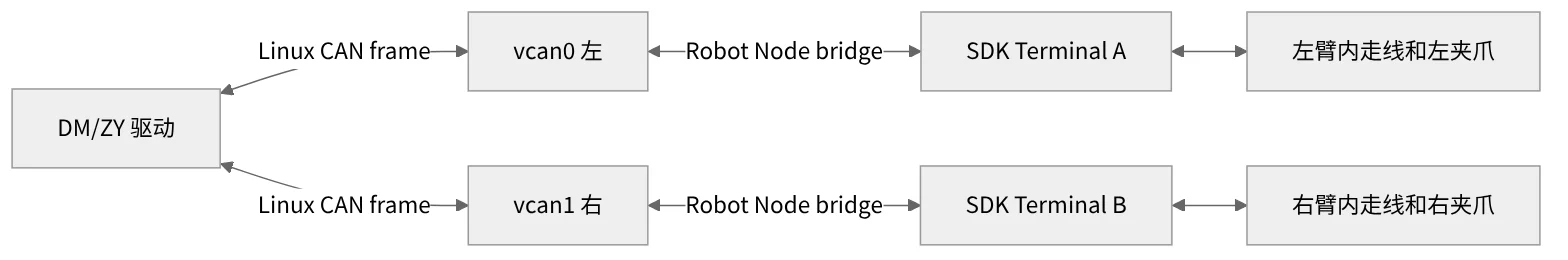
因此:
vcan0/vcan1存在,只能证明软件接口已创建。vcan上有发送帧,只能证明 Tool 驱动正在发命令。- 物理夹爪能够动作并返回反馈,才能证明 Robot Node、SDK、控制器、内走线和电机整条链路正常。
8.4 Pro 与 Gento 的差异
| 产品体系 | Robot Node 底层 | Tool 侧接口 | 客户上层接口 |
|---|---|---|---|
| Marvin Pro | Marvin SDK 的末端通道 A/B | vcan0/vcan1 | 标准 ROS Topic 不变 |
| Gento(Skye/Luna) | Gento SDK 的 L1 Terminal/末端通道 | vcan0/vcan1 | 标准 ROS Topic 不变 |
客户通过 /tj/control/gripperValueL/R 二开时,通常不需要关心底层是 Marvin 还是 Gento。只有在定位 Robot Node、SDK 或物理链路故障时,才需要区分产品体系。
9. DM / OmniGripper 驱动说明
9.1 默认参数
当前源码的常用默认值:
| 参数 | 左夹爪 | 右夹爪 |
|---|---|---|
| CAN 接口 | vcan0 | vcan1 |
| 电机 ID | 1 | 2 |
| 位置最小值 | 0.0 | 0.0 |
| 位置最大值 | 1.6 | 1.6 |
| 自动标定 | false | false |
归一化位置映射:
实际目标位置 = 输入值 * (max_pos - min_pos) + min_pos
9.2 MIT 控制参数
DM 驱动在控制定时器中调用 MIT 控制:
controlMIT(motor, kp, kd, target_position, target_velocity, target_torque)
当前源码常用值为:
Kp = 3.0
Kd = 0.12
Kp/Kd 直接影响夹爪刚度、响应和抖动。修改前应先排除:
- 电机没有正确上使能。
- 左右电机 ID 或 CAN 通道错误。
- 控制目标不连续。
- 多个程序同时发命令。
- 供电压降或末端板通信异常。
- 反馈丢帧导致控制状态不完整。
Kp/Kd 当前不是标准 ROS 动态参数。若客户确需修改,应基于对应版本源码构建定制 Tool 包并完成夹持力、温升、抖动和长时间稳定性验证,不建议直接修改系统安装目录中的 Python 文件。
9.3 DM 反馈数组
/tj/info/gripper_feedback_L/R 当前字段顺序:
| 索引 | 内容 |
|---|---|
0 | 位置 |
1 | 速度 |
2 | 力矩 |
3 | MOS 温度 |
4 | 电机温度 |
错误 Topic 的第一个元素为驱动解析出的电机错误码。
9.4 控制频率
部分源码中控制定时器为 0.001 s,名义目标为 1000 Hz;现场稳定版本也可能按项目调整为更低频率。Python 定时器、ROS 调度、SDK 转发和物理总线都不是硬实时系统,因此不能把定时器配置值直接当作稳定实测频率。
若客户要求“在稳定前提下的最大频率”,应在同一硬件和软件版本上持续测量:
- 命令 Topic 频率和抖动。
- 反馈 Topic 频率和消息间隔标准差。
- CAN 反馈的新鲜度。
- 左右夹爪同步动作时的丢帧率。
- 夹爪抖动、温升和到位误差。
10. ZY 夹爪驱动说明
10.1 默认参数
| 参数 | 左夹爪 | 右夹爪 |
|---|---|---|
| CAN 接口 | vcan0 | vcan1 |
| 电机 ID | 8 | 9 |
| 位置范围 | 0.0 到 1.0 | 0.0 到 1.0 |
| 速度比例 | 100% | 100% |
| 加速度比例 | 100% | 100% |
| 减速度比例 | 100% | 100% |
| 电流限制 | 10000 | 10000 |
ZY 驱动内部会根据电机方向做位置换算,客户应以实机确认后的开合方向为准。
10.2 ZY 命令帧
当前驱动使用 8 字节控制帧,主要内容为:
[控制字, 位置, 速度, 力/电流限制, 加速度, 减速度, 保留, 保留]
速度、加速度和减速度比例会映射到协议的 0..255 范围。
10.3 ZY 反馈兼容
为保持与 DM 上层接口一致,ZY 的反馈也发布为 Float32MultiArray。当前常用字段为:
[位置, 速度, 力, 0.0, 0.0]
温度字段在该兼容数组中不代表真实温度,应结合 ZY 专用状态和错误 Topic 判断设备状态。
11. 客户自定义 ROS 输入
11.1 接入原则
客户不需要修改 Teleop,可以直接编写 ROS 2 发布节点向以下 Topic 发布:
/tj/control/gripperValueL
/tj/control/gripperValueR
接入前必须确认没有其他控制源持续发布:
ros2 topic info /tj/control/gripperValueL -v
ros2 topic info /tj/control/gripperValueR -v
同一 Topic 存在多个发布者时,夹爪会按消息到达顺序执行不同目标,表现为抖动、目标无法到达或左右互相干扰。
11.2 最小 Python 发布示例
import rclpy
from rclpy.node import Node
from std_msgs.msg import Float32


class GripperPublisher(Node):
    def __init__(self):
        super().__init__('customer_gripper_publisher')
        self.left_pub = self.create_publisher(
            Float32, '/tj/control/gripperValueL', 10)
        self.right_pub = self.create_publisher(
            Float32, '/tj/control/gripperValueR', 10)

    def send(self, left, right):
        left_msg = Float32()
        right_msg = Float32()
        left_msg.data = float(max(0.0, min(1.0, left)))
        right_msg.data = float(max(0.0, min(1.0, right)))
        self.left_pub.publish(left_msg)
        self.right_pub.publish(right_msg)


def main():
    rclpy.init()
    node = GripperPublisher()
    node.send(0.2, 0.2)
    rclpy.spin_once(node, timeout_sec=0.2)
    node.destroy_node()
    rclpy.shutdown()


if __name__ == '__main__':
    main()
11.3 从另一台电脑发布
远程 ROS 2 发布端需要满足:
- ROS 2 发行版和消息类型可兼容。
- 与控制器使用相同的
ROS_DOMAIN_ID。 - 网络允许 DDS 发现和通信。
ROS_LOCALHOST_ONLY不能把通信限制在本机。- 发布端已加载正确 ROS 环境。
在 Apex 控制器上查看:
source /etc/apex/apex_ros_env.sh
echo "$ROS_DOMAIN_ID"
echo "$ROS_LOCALHOST_ONLY"
二开程序推荐把左右目标放在同一节点、同一控制循环内发布,不要为左右夹爪分别建立互不协调的高频进程。
12. 独立 OmniGripper Control Examples
官方示例仓库:
KLMmotion/KernalMind-OmniGripper-Control-Examples
该仓库用于独立验证和客户二次开发,主要包含 USB、机械臂 SDK 透传和 ROS 三类示例。
12.1 示例总览
| 示例 | 仓库目录 | 适用场景 | 是否依赖 Apex |
|---|---|---|---|
| USB Python | USB_Gripper/u2canfdpy | 单独夹爪台架、快速验证 | 否 |
| USB C++ | USB_Gripper/u2canfdC++ | C++ 工程、低层 USB/CANFD 接入 | 否 |
| Marvin SDK Python 透传 | Marvin_Gripper/.../SDK_PYTHON | 夹爪走机械臂内走线,Python 二开 | 否 |
| Marvin SDK C++ 透传 | Marvin_Gripper/.../SDK_C++/u2can | 夹爪走机械臂内走线,C++ 二开 | 否 |
| DM ROS 2 | DMROS_gripper-main | 已有 ROS 2 和末端通道桥 | 取决于桥接实现 |
| ZY ROS 2 | ZYROS_gripper-main/zy_gripper_py | 智元夹爪 ROS 2 二开 | 取决于桥接实现 |
12.2 USB Python 例程
通信链路:
Python 程序
    -> pyusb
    -> USB-to-CANFD 适配器
    -> 物理 CANFD 线
    -> DM 夹爪电机
特点:
- 不经过机械臂、机器人控制器、Marvin SDK 或 ROS 2。
- 适合判断夹爪电机、适配器、CAN 参数和电机 ID 是否正常。
- 需要识别 USB 设备序列号,并在例程配置中填写。
- 示例包含
dev_sn.py用于读取适配器序列号。 - 常用总线配置为仲裁段 1 Mbps、数据段 5 Mbps。
- 多设备高速通信时,应按硬件说明检查总线末端 120 欧姆终端电阻。
USB 设备权限规则使用适配器实际的 Vendor ID 和 Product ID。仓库当前示例对应:
Vendor ID: 34b7
Product ID: 6877
首次运行顺序:
cd USB_Gripper/u2canfdpy
python3 dev_sn.py
将读取到的序列号填入示例配置后,再运行对应控制程序。具体文件名和依赖以仓库当前 README 为准。
12.3 USB C++ 例程
通信链路与 USB Python 相同,但使用 C++ 和 libusb:
C++ 程序 -> libusb -> USB-to-CANFD -> DM 电机
适合:
- 客户主程序为 C++。
- 需要自行封装设备发现、CANFD 发送和反馈接收。
- 需要在台架上独立验证夹爪,不希望引入 ROS 2。
典型构建流程:
cd USB_Gripper/u2canfdC++
mkdir -p build
cd build
cmake ..
make -j
构建器版本、libusb 版本和可执行文件名称以仓库 README 为准。
12.4 Marvin SDK Python 透传例程
适用条件:
- 客户购买了 Marvin/天机机械臂与夹爪。
- 夹爪通过机械臂内走线安装。
- 客户没有部署完整 Apex 遥操系统。
通信链路:
客户 Python 程序
    -> Marvin SDK
    -> OnSetChDataA/B
    -> 机器人控制器末端通道
    -> 机械臂内走线
    -> 左右夹爪

夹爪反馈
    -> OnGetChDataA/B
    -> 客户 Python 程序
关键接口:
| 接口 | 作用 |
|---|---|
OnSetChDataA | 向 A 末端通道发送数据 |
OnSetChDataB | 向 B 末端通道发送数据 |
OnGetChDataA | 读取 A 末端通道反馈 |
OnGetChDataB | 读取 B 末端通道反馈 |
仓库中的 KM_gripper.py 提供了基本运动示例。使用前必须把机器人 IP 修改为实际控制器 IP。README 中出现的 192.168.10.190 只是示例值,不代表所有设备都使用该地址。
此方式不要求客户另配带 CAN 的主控制器,因为末端 CAN 数据通过机械臂控制器和内走线透传。但要求:
- 机械臂控制器支持并正确配置末端通道。
- 夹爪接线、电源和电机 ID 正确。
- Marvin SDK 与控制器固件版本兼容。
- 客户程序能够稳定维护 SDK 连接并读取返回数据。
12.5 Marvin SDK C++ 透传例程
C++ 版本使用同一组末端通道接口。仓库示例包括:
test_damiao.cpp
eef_can_demo.cpp
适合把机械臂控制和夹爪控制集成到同一个 C++ 进程。推荐采用:
- 一个 SDK 连接统一管理机械臂和末端通道。
- 同一控制循环内按固定顺序下发机械臂命令和夹爪帧。
- 接收过程持续读取机械臂和末端反馈,避免只发不收。
- 不使用长时间阻塞式
sleep阻塞全部控制。 - 对 SDK 调用进行串行化,避免多个线程同时访问非线程安全接口。
12.6 DM ROS 2 例程
DMROS_gripper-main 与 ApexTool 中的 DM 驱动接口基本一致:
/tj/control/gripperValueL/R
    -> DM ROS 节点
    -> vcan0/vcan1
它适合已有 ROS 2 系统的客户,但必须回答一个问题:谁负责把 vcan0/vcan1 转发到物理末端?
- 完整 Apex 系统:Robot Node 负责桥接。
- 客户自研系统:客户需要实现 SocketCAN 与 Marvin/Gento SDK Terminal 的双向桥。
- 只有本机空
vcan:程序可能启动,但物理夹爪不会动作。
出现以下报错时:
OSError: [Errno 19] No such device
说明程序绑定的 vcan0 或 vcan1 不存在。创建接口只能解决 bind() 报错,不能替代真实的末端桥接。
12.7 ZY ROS 2 例程
ZY ROS 2 示例采用与 ApexTool 相同的标准命令接口,适合客户在自有 ROS 2 系统中接入智元夹爪。除协议和电机 ID 不同外,其 vcan 物理链路要求与 DM 相同。
首次接入需重点确认:
- 左右电机 ID 是否为项目约定值。
- 左右
vcan与机械臂末端通道映射是否正确。 - 位置方向是否符合客户设备安装方向。
- ZY 状态与错误 Topic 是否持续更新。
12.8 独立例程与 ApexTool 的关系
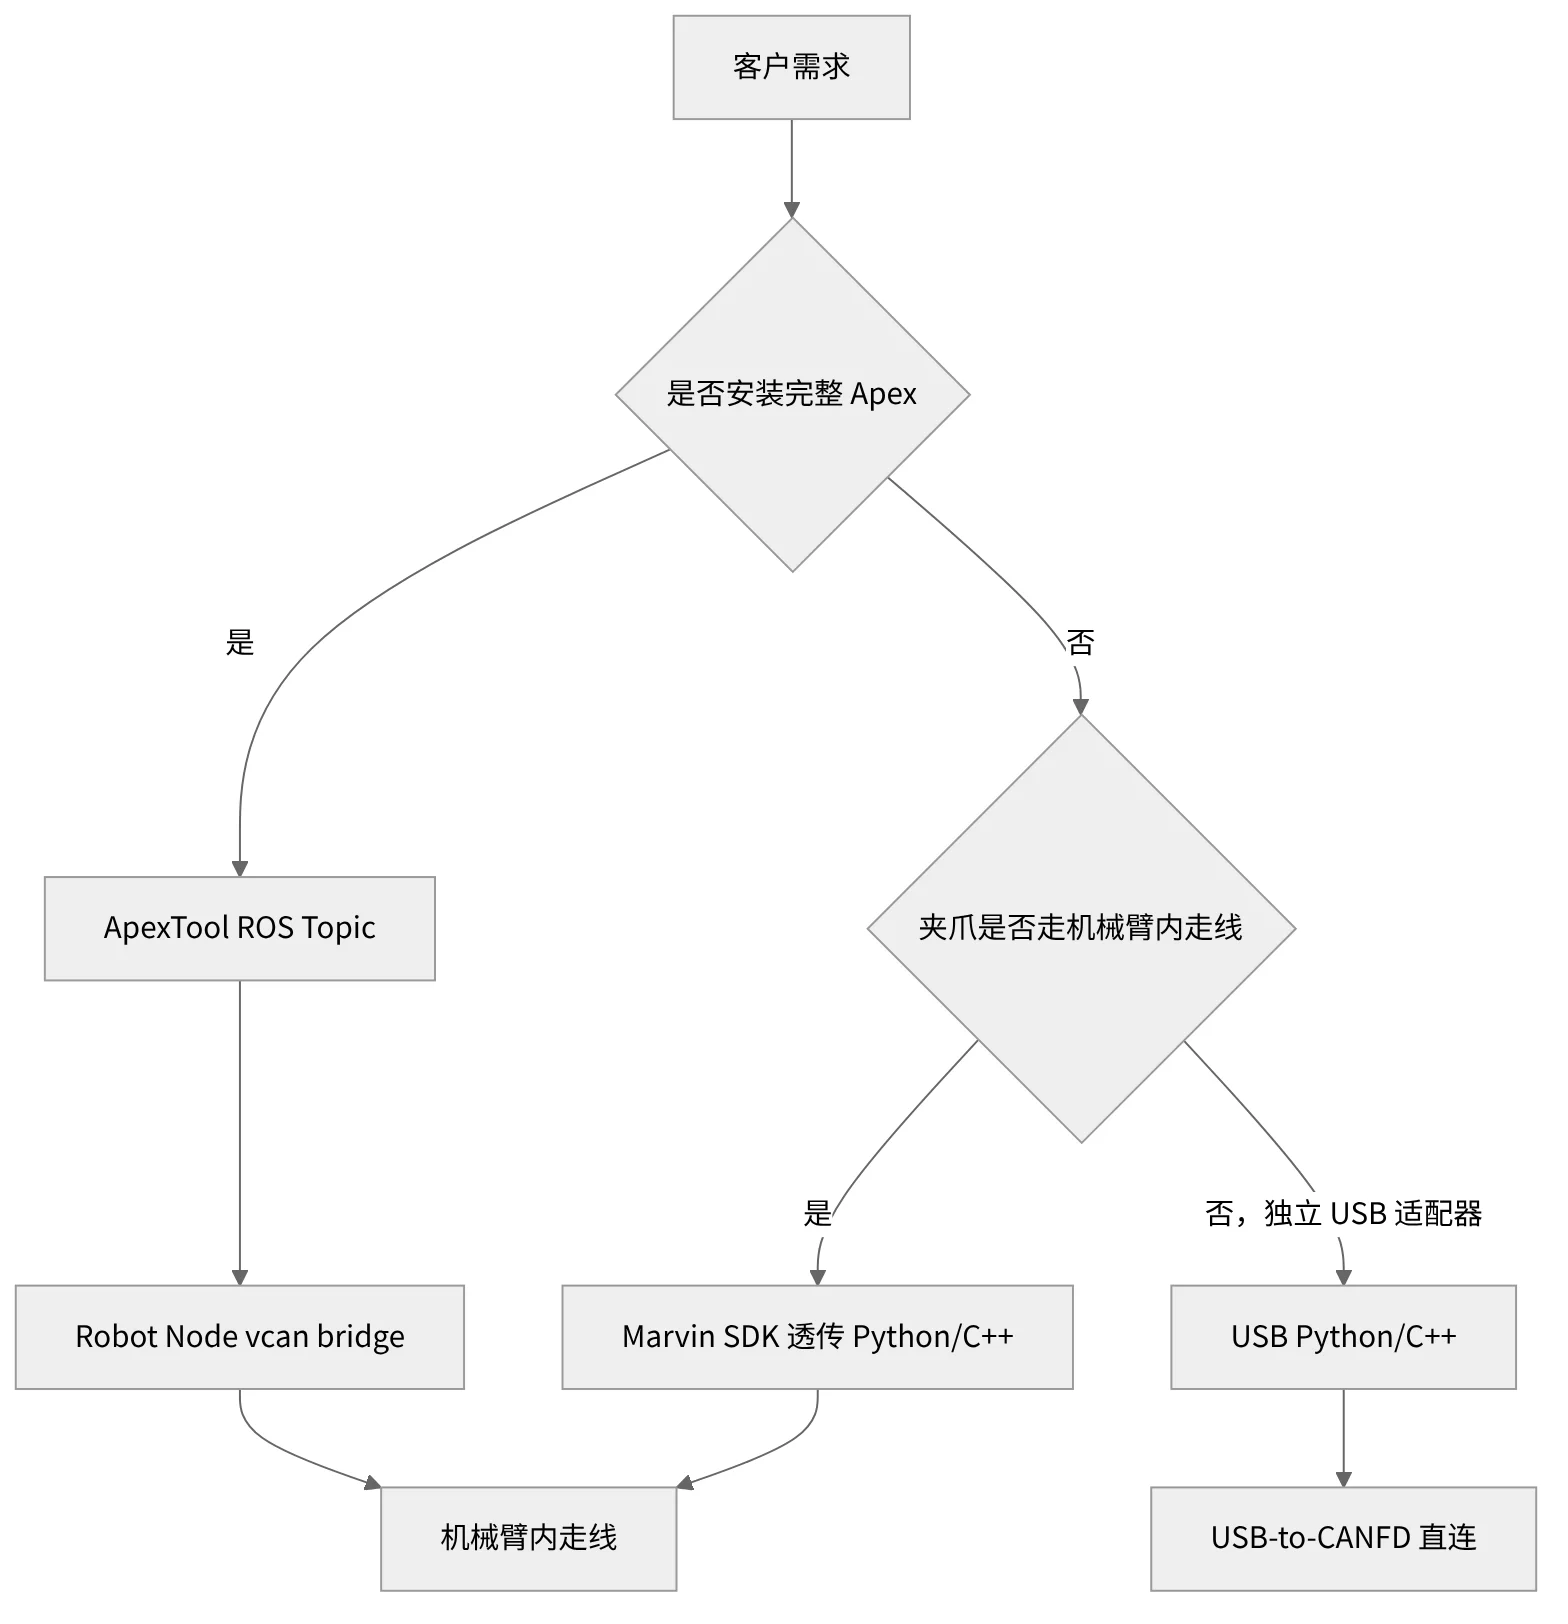
独立示例主要用于展示底层能力和帮助客户二开,不代表所有示例可以同时运行。
13. 并发与资源占用要求
13.1 不允许同时运行的组合
apex-tool.service与手动启动的 DM/ZY 节点。- DM 节点与 ZY 节点。
- Apex Robot Node 已持有机器人 SDK 连接时,再启动独立 Marvin SDK 透传程序。
- Teleop 持续发布夹爪命令时,客户程序同时发布同名 Topic。
- 两个独立程序同时读写同一 USB-to-CANFD 设备。
13.2 推荐的控制所有权
| 场景 | 唯一控制所有者 |
|---|---|
| 完整 Apex 遥操 | Teleop/回放/客户 ROS 节点三者选一作为当前命令源 |
| 客户 ROS 二开 | 客户发布节点,停止其他持续发布源 |
| SDK 透传二开 | 客户单一 SDK 进程 |
| USB 台架测试 | 单一 USB 示例程序 |
多个命令源是双夹爪抖动、相互干扰和无法到位的首要排查项之一。
14. 安全测试流程
- 确认急停有效,夹爪周围无人员和易损物体。
- 核对夹爪类型、电机 ID、左右接线和软件版本。
- 启动 Robot 模块,确认 Robot Node 正常连接控制器。
- 启动 ApexTool,确认没有进程退出和共享库报错。
- 确认标准 Topic 与复位 Service 存在。
- 先读取反馈,不带负载测试单侧夹爪。
- 使用
0.2、0.8确认方向,不直接从一个极限跳到另一个极限。 - 分别测试左、右,再测试双侧同步。
- 观察错误码、温度、位置误差和供电状态。
- 最后在低速、轻负载条件下接入客户上层程序。
15. 快速自检命令
15.1 服务和进程
systemctl status apex-tool.service --no-pager
systemctl list-units 'apex-*' --no-pager
ros2 node list
15.2 配置
grep -E 'APEX_TOOL_TYPE|APEX_ROBOT_PLATFORM|APEX_ROBOT_MODEL|ROS_DOMAIN_ID' \
  /etc/apex/apex.env
15.3 ROS 接口
ros2 topic list | grep -E 'gripper|gripperValue'
ros2 service list | grep reset_grippers
ros2 topic info /tj/control/gripperValueL -v
ros2 topic info /tj/control/gripperValueR -v
15.4 vcan
ip -details -statistics link show vcan0
ip -details -statistics link show vcan1
如已安装 can-utils:
candump vcan0
candump vcan1
15.5 反馈
ros2 topic echo /tj/info/gripper_feedback_L --once
ros2 topic echo /tj/info/gripper_feedback_R --once
ros2 topic echo /tj/info/gripper_feedback_L_err --once
ros2 topic echo /tj/info/gripper_feedback_R_err --once
16. 常见问题
16.1 ros2 launch 提示找不到包
先检查环境和安装:
source /etc/apex/apex_ros_env.sh
ros2 pkg prefix apex_tool
ros2 pkg prefix dm_gripper_py
ros2 pkg prefix zy_gripper_py
若找不到,核对 kernelmind-apex-tool 是否安装、是否为当前 ROS 发行版、是否与主包同版本。
16.2 提示 executable not found
这通常表示只复制了 share 或源码目录,没有复制已构建的可执行安装内容。不要把单个目录直接粘贴到 /opt/kernelmind/apex/install 充当安装。应安装完整 .deb,或在源码工作区执行标准 colcon build 后加载生成的 install/setup.bash。
16.3 No such device,绑定 vcan0 失败
检查:
ip link show vcan0
ip link show vcan1
如果完整 Apex 系统中接口不存在,优先检查 Robot Node 的启动和安装配置。不要把“手工创建空 vcan”作为最终修复。
16.4 Topic 有命令,但夹爪不动
按以下顺序排查:
命令 Topic 是否变化
-> Tool 节点是否订阅
-> vcan 是否有发送帧
-> Robot Node 是否运行
-> SDK 是否连接机器人控制器
-> 末端通道是否启用
-> 内走线和末端板是否正常
-> 夹爪是否上电、使能、ID 正确
16.5 一侧能动,另一侧不动
重点检查:
- 左右
vcan0/vcan1是否都有帧。 - 左右电机 ID 是否与驱动配置一致。
- 左右末端通道 A/B 是否接反。
- 不动作侧是否上电、上使能。
- 错误 Topic 是否有报错。
- 末端板、线束或供电是否异常。
16.6 能动但没有反馈
说明命令下行可能正常,但反馈上行不完整。检查:
- 驱动是否调用接收函数。
- Robot Node 是否将 SDK
OnGetChDataA/B返回写回vcan0/vcan1。 - 电机主从 ID和返回 ID 是否配置正确。
candump是否能看到返回帧。- Topic 是否发布的是缓存值而非新反馈。
16.7 夹爪抖动或无法到位
优先排查:
- 同一命令 Topic 是否有多个发布者。
- 左右夹爪是否由两个独立 SDK 进程同时控制。
- 命令是否跳变,是否缺少限速和平滑。
- 控制循环是否被阻塞,实际间隔是否稳定。
- 双夹爪同时运动时是否出现供电压降。
- 电机 ID、反馈帧和左右通道是否串扰。
- DM 的 Kp/Kd 是否与负载和机构匹配。
16.8 低概率上使能后刚度异常
先调用:
ros2 service call /tj/control/reset_grippers std_srvs/srv/Trigger "{}"
若复位后恢复,优先怀疑初始化或使能时序。若不能恢复,再检查错误码、反馈、末端板、供电和电机自身状态,不应直接通过不断提高 Kp/Kd 处理。
16.9 远程电脑看不到 Topic
检查两端:
echo "$ROS_DOMAIN_ID"
echo "$ROS_LOCALHOST_ONLY"
两端 ROS_DOMAIN_ID 必须一致,并确认防火墙、网卡和 DDS 配置允许跨机发现。
17. 二次开发交付清单
交付或联调前记录:
| 项目 | 记录内容 |
|---|---|
| 机器人主体 | Pro / Skye / Luna |
| 机械臂构型 | M6 696 / M6 Lite / M3 / 其他 |
| 控制器 | Orin / 天准 / 灵境 Thor |
| Ubuntu / ROS | 22.04 Humble / 24.04 Jazzy |
| 末端类型 | DM / ZY / Wuji / 无 |
kernelmind-apex 版本 | |
kernelmind-apex-tool 版本 | |
| Marvin/Gento SDK 版本 | |
| Robot IP | |
ROS_DOMAIN_ID | |
| 左右电机 ID | |
| 命令源 | Teleop / 回放 / 客户 ROS / SDK / USB |
| 左右单独测试 | 通过 / 不通过 |
| 左右同步测试 | 通过 / 不通过 |
| 反馈和错误码 | 正常 / 异常 |
| 长时间测试 | 时长、频率、负载和结果 |
18. 客户支持边界建议
18.1 使用完整 Apex 系统
可以支持到:
- Tool 包安装与版本匹配。
- 标准 ROS Topic、反馈和 Service。
- Robot Node 到末端通道的桥接排查。
- DM/ZY 标准配置和问题定位。
18.2 只购买机械臂和夹爪
建议客户使用官方 Marvin SDK 透传示例。可以支持到:
- SDK 末端通道接口说明。
- 标准 CAN 数据格式和示例。
- 电机 ID、接线、供电和基本控制验证。
客户自研控制框架中的线程调度、实时性、命令融合和多进程资源冲突,需要由客户根据自身架构负责。
18.3 只购买夹爪或台架测试
建议使用 USB Python/C++ 示例。需要客户具备:
- 兼容的 USB-to-CANFD 适配器。
- 正确的物理接线、供电和终端电阻。
- 与示例一致的电机型号、ID、波特率和控制模式。
19. 一页速查
# 1. 加载环境
source /etc/apex/apex_ros_env.sh

# 2. 查看配置和版本
grep APEX_TOOL_TYPE /etc/apex/apex.env
dpkg-query -W kernelmind-apex kernelmind-apex-tool

# 3. 启动并查看日志
sudo systemctl restart apex-tool.service
systemctl status apex-tool.service --no-pager
journalctl -u apex-tool.service -n 100 --no-pager

# 4. 查看接口
ros2 topic list | grep -E 'gripper|gripperValue'
ros2 service list | grep reset_grippers

# 5. 确认发布者数量
ros2 topic info /tj/control/gripperValueL -v
ros2 topic info /tj/control/gripperValueR -v

# 6. 低幅度测试
ros2 topic pub --once /tj/control/gripperValueL std_msgs/msg/Float32 "{data: 0.2}"
ros2 topic pub --once /tj/control/gripperValueR std_msgs/msg/Float32 "{data: 0.2}"

# 7. 查看反馈
ros2 topic echo /tj/info/gripper_feedback_L --once
ros2 topic echo /tj/info/gripper_feedback_R --once

# 8. 复位夹爪
ros2 service call /tj/control/reset_grippers std_srvs/srv/Trigger "{}"

# 9. 检查软件 CAN 端点
ip -details -statistics link show vcan0
ip -details -statistics link show vcan1
20. 参考资料
- 官方独立示例:KLMmotion/KernalMind-OmniGripper-Control-Examples
- ApexTool 发行包内的
apex_tool、dm_gripper_py、zy_gripper_pyREADME 和 launch 配置。 - 实际交付时,以客户设备所安装版本的参数、接口和发行说明为准。