连接用户电脑
用户电脑通过网线与机器人直连通信。使用 Marvin Platform、FxStation、GentoPlatform 或 SDK 之前,请先完成一次本设置,约需 5 分钟。Marvin、Marvin Pro、Luna 和 Skye 的步骤相同,仅 IP 地址不同。
准备工作
- 一台带空闲网口的 Windows 或 Ubuntu 电脑,也可使用 USB 转网口适配器。
- 一根网线。Marvin 需自备网线。
- 电脑管理员权限,用于修改网络和防火墙设置。
- 机器人已按安装指南完成接线并上电。
1. 连接网线
用网线将电脑直接连接到机器人的控制箱。
| 机器人 | 网线接入位置 | 机器人网段 |
|---|---|---|
| Marvin(机械臂) | x86 控制箱,网口 ETH1 或 ETH3。1004 固件请使用1004 固件升级后中所示的以太网口 | 192.168.1.x(1004 固件为 6.6.7.x) |
| Marvin Pro | 一体化控制箱 | 6.6.7.x |
| Luna | 一体化控制箱,面板网口 RJ45 1 | 6.6.7.x |
| Skye | 一体化控制箱 | 6.6.7.x |
早期使用 Orin 控制器的 Marvin Pro 使用 192.168.10.x 网段:Orin 为 192.168.10.123,双臂控制器为 192.168.10.190,路由器为 192.168.10.1。参见 Marvin Pro 早期版本(Orin)。
2. 为电脑选择 IP 地址
为电脑设置机器人网段内的固定(静态)IPv4 地址:
| 设置项 | Marvin(1003 固件) | 1004 固件的 Marvin、Marvin Pro、Luna、Skye |
|---|---|---|
| IPv4 地址 | 192.168.1.x | 6.6.7.x |
| 子网掩码 | 255.255.255.0 | 255.255.255.0 |
| 网关和 DNS | 留空 | 留空 |
| 示例 | 192.168.1.165 | 6.6.7.50 |
x 可取 2–254 之间任一未被机器人占用的数字:
| 末位数字 | 保留用途 |
|---|---|
1 | 默认网关 |
6 | 移动底盘 |
100 | AI 控制器(NVIDIA Jetson Orin 或 Thor) |
123 | 保留 |
190 | x86 运控控制器 |
两台设备使用相同地址会产生冲突,导致连接时断时续。多台电脑接入同一机器人网络时,请为每台电脑分配不同的末位数字。
3. 在电脑上设置 IP 地址
- Windows 10/11
- Ubuntu
- 按 Win + R,输入
ncpa.cpl,然后按 Enter。 - 右键单击连接机器人的以太网适配器,选择属性。
- 选中 Internet 协议版本 4 (TCP/IPv4),点击属性。
- 选择使用下面的 IP 地址,填写第 2 步中的 IPv4 地址和子网掩码。默认网关和 DNS 留空。
- 点击确定,然后点击关闭。
检查方法:打开 PowerShell 运行 ipconfig,以太网适配器应显示新地址。
- 打开设置 → 网络。
- 点击有线连接旁的齿轮图标。
- 在 IPv4 选项卡中选择手动。
- 填写第 2 步中的地址和子网掩码。网关和 DNS 留空。
- 点击应用,然后关闭再重新打开有线连接。
也可以在终端中设置。请将连接名称和地址替换为你自己的(中文系统中连接名称可能为"有线连接 1");/24 等同于子网掩码 255.255.255.0。
nmcli connection show        # 查看有线连接名称
sudo nmcli connection modify "Wired connection 1" ipv4.method manual ipv4.addresses 6.6.7.50/24
sudo nmcli connection up "Wired connection 1"
ip -4 addr                   # 确认新地址
许多家用和办公路由器也使用 192.168.1.x 网段。如果电脑同时连接此类 Wi-Fi,可能与机器人网络冲突。使用 1003 固件的 Marvin 时请断开 Wi-Fi。
4. 关闭防火墙
机器人通过 UDP 向电脑发送数据,防火墙会拦截这些数据。此时 ping 仍可能正常,但软件收不到反馈。请为机器人所在网络关闭防火墙。
- Windows 10/11
- Ubuntu
- 打开 Windows 安全中心 → 防火墙和网络保护。
- 选择机器人连接所在的、当前处于活动状态的网络配置文件。直连机器人的网络通常为公用网络。
- 关闭 Microsoft Defender 防火墙。
如果你也会连接公共 Wi-Fi,使用完机器人后请重新打开防火墙。
Ubuntu 防火墙(ufw)默认关闭,但建议检查一下:
sudo ufw status      # 显示 "inactive" 则无需操作
sudo ufw disable
如果 IT 策略要求保持防火墙开启,请改为放行来自机器人网段的入站 UDP。以管理员身份在 PowerShell 中运行(1003 固件的 Marvin 请改用 192.168.1.0/24):
New-NetFirewallRule -DisplayName "Gento robot" -Direction Inbound `
  -Protocol UDP -RemoteAddress 6.6.7.0/24 -Action Allow
如需进一步收窄规则,Marvin Pro 和 Luna SDK 文档中的 UDP 端口为 50000–50010。请与你的软件版本核对端口范围。
5. 测试连接
在终端(Windows 使用 PowerShell)中 ping 机器人控制器:
| 机器人 | 命令 | 检查对象 |
|---|---|---|
| Marvin(1003 固件) | ping 192.168.1.190 | x86 控制器 |
| 1004 固件的 Marvin、Marvin Pro、Luna、Skye | ping 6.6.7.190 | x86 运控控制器 |
| 配有板载 AI 算力的机器人 | ping 6.6.7.100 | AI 控制器(Orin 或 Thor) |
| 带移动底盘的机器人(如 Luna) | ping 6.6.7.6 | 移动底盘 |
收到回复即表示连接正常:
来自 6.6.7.190 的回复: 字节=32 时间<1ms TTL=64
在 Ubuntu 中,ping 会持续运行,按 Ctrl + C 停止。使用 ping -c 4 6.6.7.190 只发送 4 个数据包。
控制器回复后,打开对应机器人的上位机软件:
- Marvin:连接上位机
- Marvin Pro:连接与读取状态
- Luna:GentoPlatform 上位机或 SDK
如需远程访问 Orin 或 Thor 或查看控制器固件版本,参见远程访问与固件;如需启动相机,参见启动与查看相机。
1004 固件升级后
Marvin 或 Marvin Pro 的控制器升级到 1004 固件后,连接方式有以下变化:
- 控制器地址变为
6.6.7.190。Marvin 原来的地址192.168.1.190将不再响应。 - 控制器的以太网口和机械臂(EtherCAT)网口位置改变。机械臂网线若仍插在原网口上将无法建立连接;普通交换机也无法点亮 EtherCAT 网口。
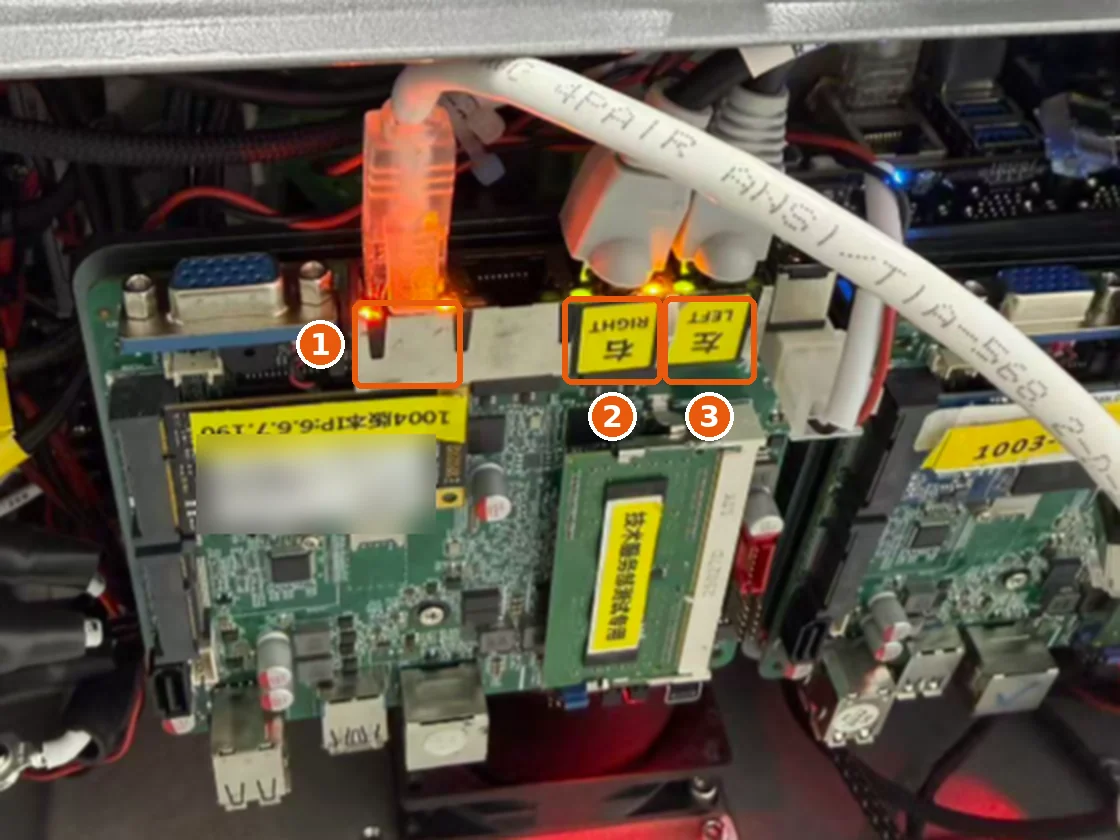
- 关闭机器人电源。Marvin Pro 的控制器位于一体化控制箱内:打开控制箱前请拔下交流电源;如不确定,请先联系 Gento 技术支持。
- 按图在控制器上重新连接网线:
- 1 以太网口:连接电脑的网线(Marvin Pro 为原先插在控制器旧以太网口上的网线)
- 2 标有 RIGHT(右)的 EtherCAT 网口:右臂网线
- 3 标有 LEFT(左)的 EtherCAT 网口:左臂网线
- 上电。将电脑设置为
6.6.7.x网段地址,子网掩码255.255.255.0,例如 Marvin 可用6.6.7.100。Marvin Pro 的6.6.7.100为 Orin 所用,请改用其他地址,例如6.6.7.50。 - 执行
ping 6.6.7.190测试连接。
SDK 和 Marvin Platform 必须与控制器的主版本号和次版本号一致。本站的编译脚本适用于 1003 控制器("41"和"43")。升级到 1004 后,请向 Gento 技术支持索取匹配的软件。
故障排查
| 现象 | 检查项 |
|---|---|
请求超时 或 无法访问目标主机 | 网线两端插牢且接在正确网口;机器人已上电并完成启动;电脑地址在正确网段(ipconfig 或 ip -4 addr)。 |
一般故障(Windows)或 Network is unreachable(Ubuntu) | 地址设置在了其他网卡上。请在连接机器人的网卡上重新执行第 3 步。 |
| ping 正常,但软件没有数据 | 当前活动网络的防火墙仍然开启(第 4 步),或软件中填写的控制器地址有误。 |
| 连接时断时续 | 有其他设备使用了相同地址。请更换末位数字。 |
| 开启 Wi-Fi 时 Marvin 无回复 | Wi-Fi 网络也使用 192.168.1.x 网段。请断开 Wi-Fi。 |
| 固件升级后 Marvin 或 Marvin Pro 无回复 | 1004 升级后控制器地址变为 6.6.7.190,网口位置也会改变。参见1004 固件升级后。 |
| 开启 VPN 时无法连接 | 断开 VPN。部分 VPN 会将所有流量转入隧道。 |
仍无法解决?请发送邮件至 support@gentorobotics.ai,并附上机器人型号、电脑操作系统,以及 ipconfig(Windows)或 ip -4 addr(Ubuntu)的输出。