Skye 产品概述
Gento Skye 是轮式升降人形机器人。两条力控 Marvin 机械臂、2 自由度腰部和头部安装在升降立柱上,底部为四轮驱动 + 四舵轮的全向移动底盘。Skye 是面向具身智能、强化学习和真实场景验证的开发平台,标配全身力控并开放控制权限。平台级运动控制与规划能力("小脑")已就绪,开发者可以专注于模型和算法。
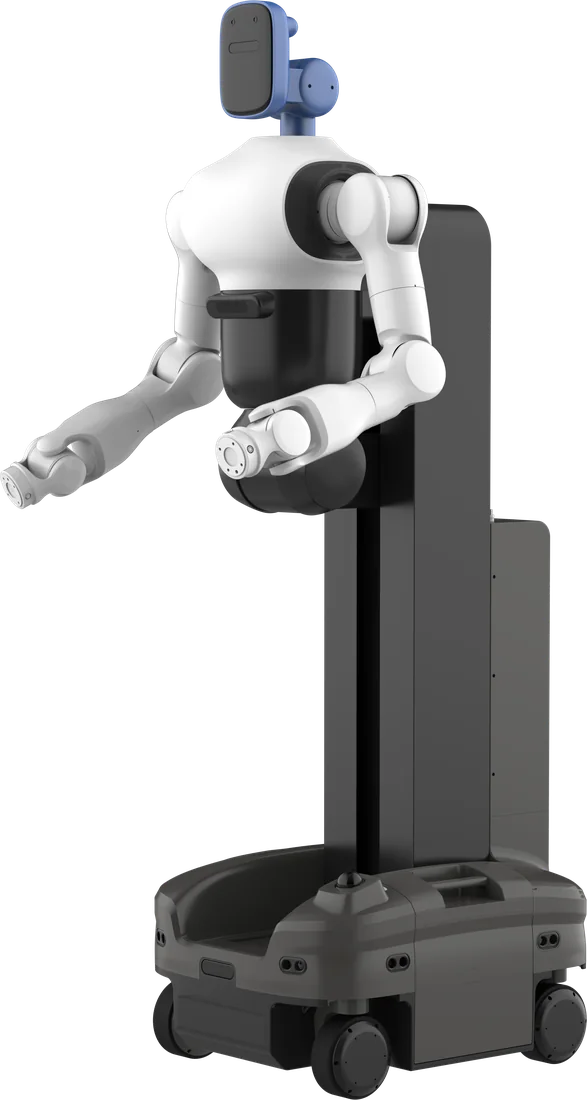
升降立柱的升降范围为 785–1685 mm,Skye 可在从地面到约 2 m 的高度范围内作业。
自由度分布
| 部位 | 自由度 |
|---|---|
| 头部 | 2(水平旋转与俯仰) |
| 双臂 | 7 × 2 |
| 腰部 | 2 |
| 升降立柱 | 1 |
| 底盘 | 4 |
| 合计 | 23(不含末端执行器) |
主要组成
| 组件 | 作用 |
|---|---|
| NVIDIA Jetson AGX Orin 64GB(标配)或 Jetson Thor T5000(选配) | AI 计算("大脑"):感知与模型推理;运行遥操作后端 |
| x86 运控控制器 | 双臂、腰部、升降立柱和头部的运动控制("小脑") |
| Marvin M6S CCS-696 机械臂 | 7 自由度力控机械臂,单臂额定负载 6 kg;可选配其他 Marvin 机械臂 |
| 头部 | RealSense D435 RGB-D 相机和两台 SHW5G 相机、立体声扬声器、4 麦克风阵列及 RGB 灯带 |
| 腕部相机 | SHW5G 单目相机(标配)或 RealSense D405GA 深度相机(选配) |
| 灵猴机器人 TX-S2 底盘 | 全向移动和 3D SLAM 导航,配备对角安装的 3D 激光雷达和超声波雷达 |
| 磷酸铁锂电池 DC48V 34.4Ah | 整机供电,支持手动充电、自动充电和快换电池 |
机械臂选配
| 机械臂 | 单臂额定负载 | 配置 |
|---|---|---|
| Marvin M6S CCS-696 | 6 kg | 标配 |
| Marvin M6S CCS-809 | 5 kg | 选配 |
| Marvin M3S Long CCS-920 | 3 kg | 选配 |
| Marvin M12 CCS-805 | 12 kg | 选配 |
| Marvin M20S CCS-1050 | 20 kg | 选配 |
本节中的机械臂参数均针对标配的 M6S CCS-696。
推荐阅读顺序
首次使用时建议依次阅读:
- 规格参数:了解硬件能力与边界
- 开箱与首次使用:场地准备、开箱与检查
- 接口与电源:机械臂末端接口、网络、ROS 2 与供电
- 软件、SDK 与遥操作:GentoPlatform 上位机、Gento SDK 与 VR 遥操作
- 维护与安全:日常检查与安全守则
操作前
Skye 是大重量、大功率运动设备,不当操作可能造成人身伤害或设备损坏。操作前请阅读维护与安全。
用户手册、URDF 模型和产品介绍见手册与资源中的 Skye 标签页。如需帮助,请联系 support@gentorobotics.ai。