Marvin Pro 产品概述
Marvin Pro 是用于操作、遥操作和数据采集的固定式双臂平台。两条机械臂各有 7 个关节,共 14 个自由度,不包含末端执行器。胸腔和头部均为固定结构。
Marvin Pro 配套 Gento Teleoperation Apex 遥操系统:操作员通过 VR 头显获得第一视角画面,手部动作实时映射到机械臂。当前版本使用天准核心控制器,相机解串板集成在机器人内部,标配的森云腕部相机通过手臂内部线束连接。使用 NVIDIA Jetson Orin 控制器的早期交付设备,参见 Marvin Pro 早期版本(Orin)。
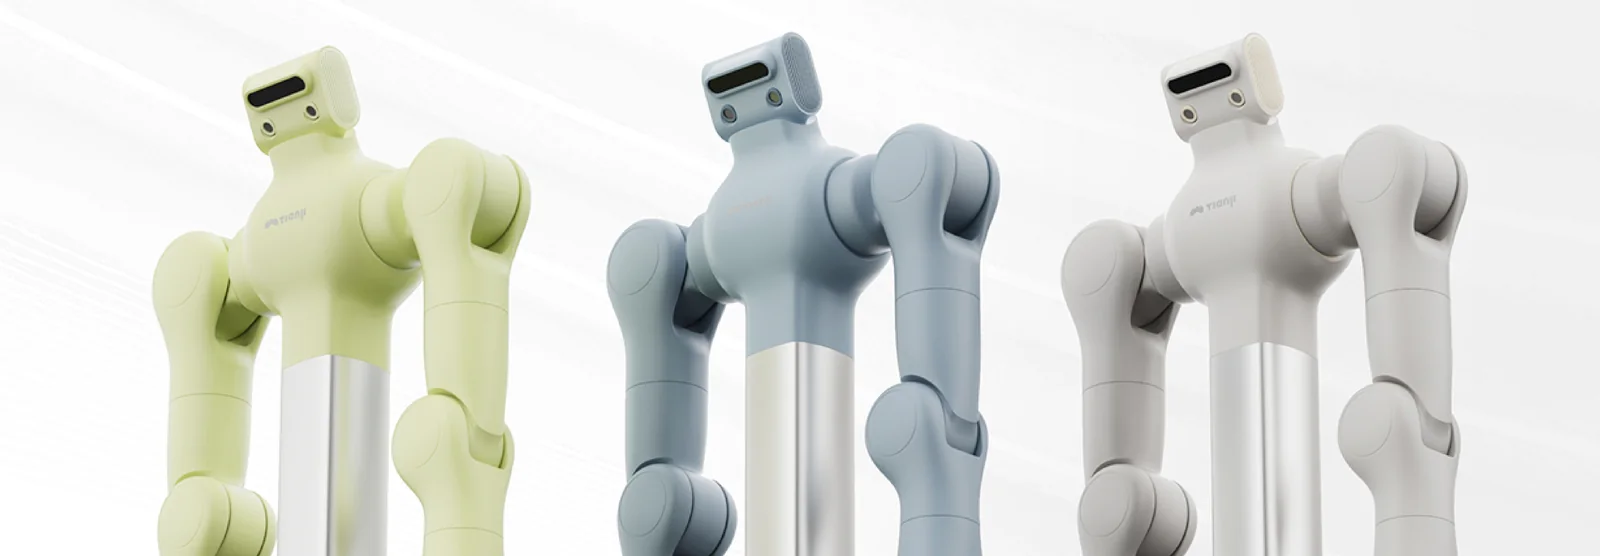
系统组成
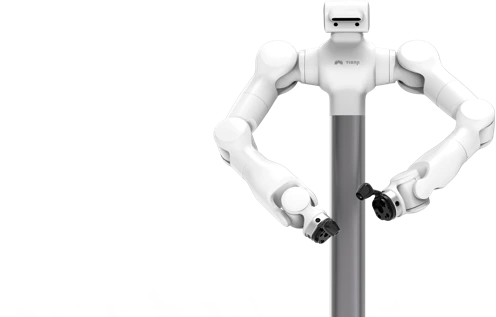
| 组件 | 作用 |
|---|---|
| 双力控机械臂 | 位置控制与阻抗控制操作 |
| 固定支架与一体化电箱 | 机械支撑、供电与接口连接 |
| 机械臂控制器 | 接收运动指令,默认 IP 为 6.6.7.190 |
| 天准核心控制器(位于电箱内) | 运行 Apex、ROS 2 节点、相机采集与录制,默认 IP 为 6.6.7.100 |
| 48 V 主电源与 12 V 控制器电源 | 220 V 转 48 V 开关电源为机械臂供电;12 V 为控制器及外设供电 |
| 急停按钮盒 | 现场紧急停止 |
| 头部及腕部相机 | 环境观测与近距离操作视角;森云腕部相机线束走手臂内部 |
| VR 头显与手柄 | 第一视角画面与操作输入,Pico 或 Meta Quest,以交付配置为准 |
| 上位机 | 运行 Apex Teleop,或 Marvin Platform 及自研 SDK 程序 |
U 盘(卷标 BAG_STORAGE) | 存储遥操作录制数据 |
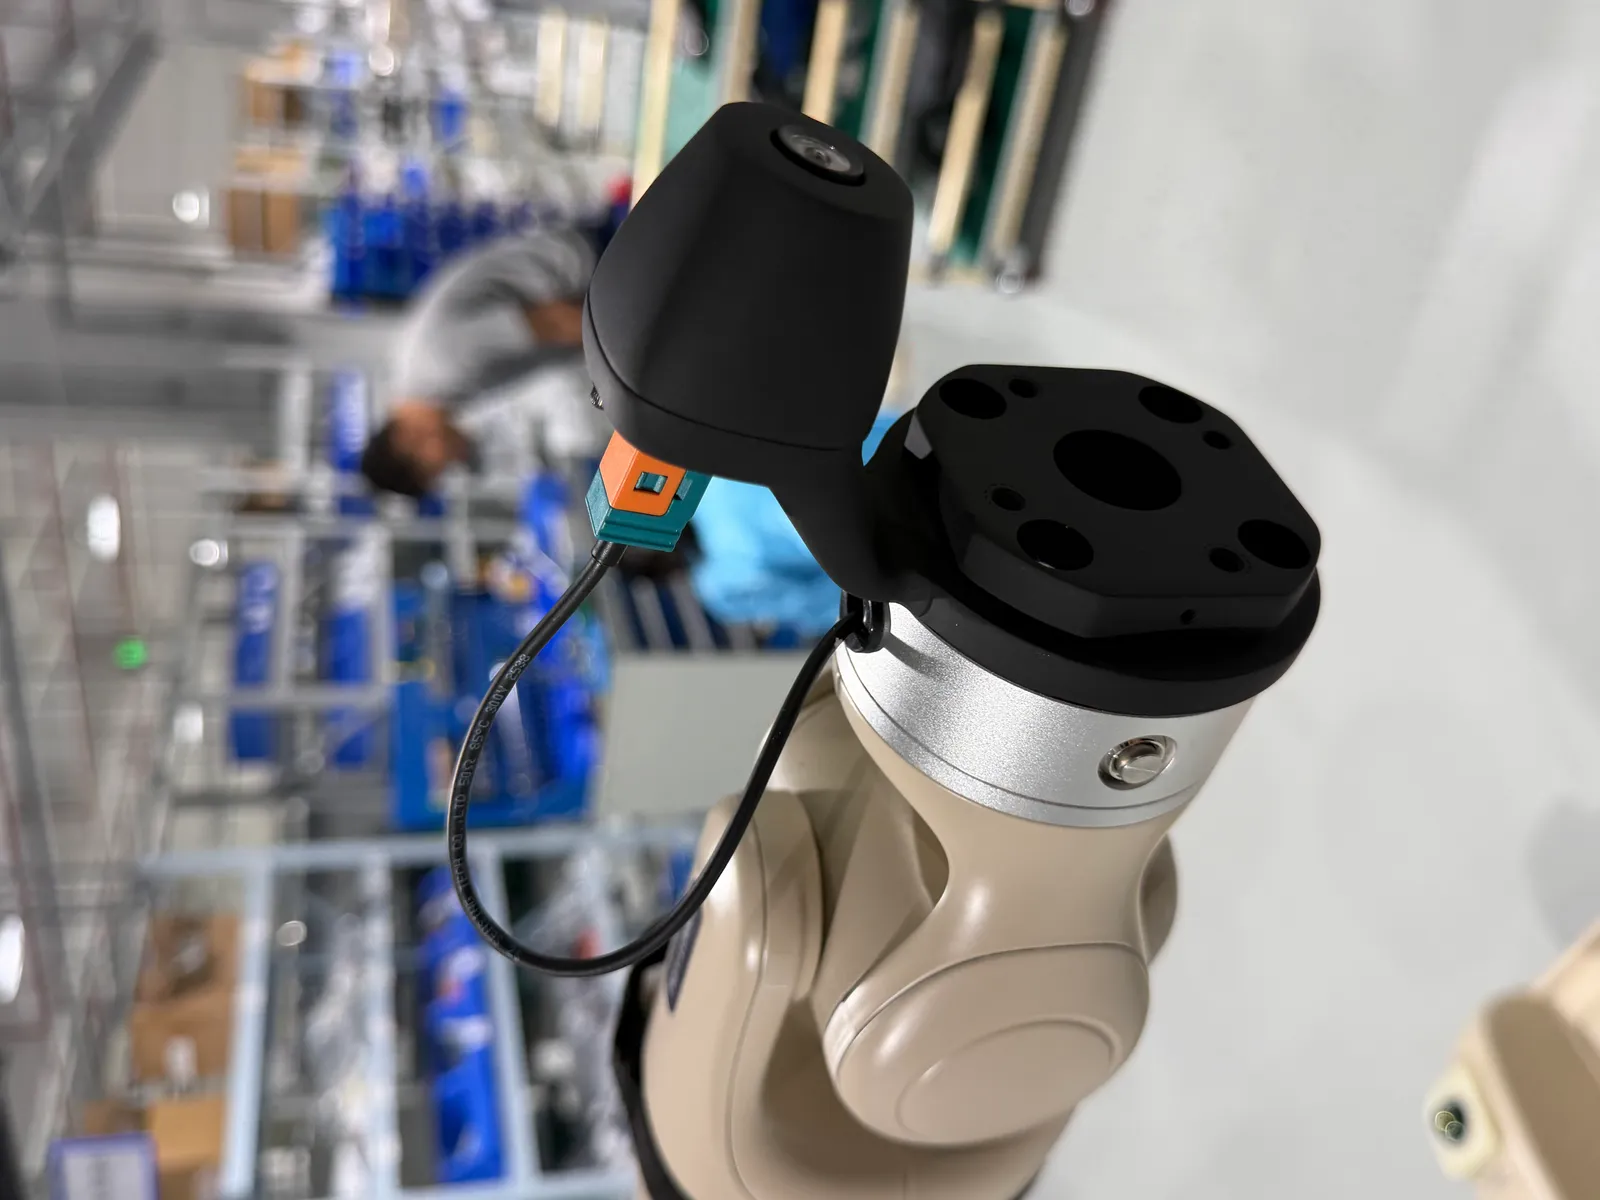
产品折页列出的 M6 配置单臂额定负载为 6 kg,工作半径为 696 mm;M6 Lite 配置分别为 5 kg 和 615 mm。两者属于不同配置,参数不可混用。
软件组成
| 软件 | 运行位置 | 作用 |
|---|---|---|
| Apex 控制器端 | 天准控制器 | ROS 2 节点、运动控制、相机与录制服务 |
| Apex Teleop | 上位机 | 连接控制器、启动机器人、切换模式、录制与回放数据 |
| Apex 头显客户端 | Pico 或 Meta Quest | 视频显示与遥操作输入 |
| Marvin Platform 与运动控制 SDK | 上位机 | 直接控制机械臂及二次开发,参见安装 Marvin Platform |
天准控制器运行 Ubuntu 22.04 与 ROS 2 Humble;上位机开发环境建议使用 Ubuntu 22.04(AMD64)。控制器端、上位机端和头显端安装包须来自同一交付版本,参见版本兼容性。
默认网络
| 设备 | 默认地址 |
|---|---|
| 天准控制器 | 6.6.7.100,登录命令为 ssh nvidia@6.6.7.100 |
| 机械臂控制器 | 6.6.7.190 |
| 上位机 | 6.6.7.xxx,例如 6.6.7.165 |
| 头显 Apex 客户端 | 连接天准控制器 6.6.7.100 |
电脑网络设置参见连接电脑。
典型用途
- 双臂机器人远程遥操作,包括危险环境下的代人作业
- 示教数据采集:内置机器人数据与视频录制,并支持实机回放
- 工厂智能化生产辅助
Apex 提供基于 GMSL 相机的低延迟 VR 视频回传、实时动作追踪、阻抗/位置/待机等控制模式,以及增量遥操模式。Manus 数据手套配合 Wuji Hand、三键脚踏板为选配,参见可选配件。
下一步
- 新到货设备:阅读开箱指南。
- 已完成安装:确认版本兼容性,然后连接机器人。
- 二次开发:查看 SDK 目录和 Marvin Pro ROS 2 接口。
- 遥操作与示范数据采集:按 Marvin Pro:首次遥操作操作。