SDK 快速入门
先在 Marvin Platform 中建立连接并读取反馈。Pro 手册建议熟悉上位机的操作逻辑后,再进行 SDK 控制开发。
确认机械臂型号
设置 Marvin Platform 或 SDK 之前,请先确认机械臂型号。编译脚本、计算文件和 URDF 模型均与型号对应。
- 找到灰色控制箱上的铭牌:Marvin Pro 为一体化控制箱,Marvin 为控制器箱。
- 查看最大臂展(Motion range)一栏,显示为
Single-arm加一个数字,即单臂臂展(毫米)。 - 根据该数字确认机械臂型号。
Single-arm 696为标准机型 M6S-CCS-696(臂展 696 mm),Single-arm 809为 M6S-CCS-809(臂展 809 mm)。
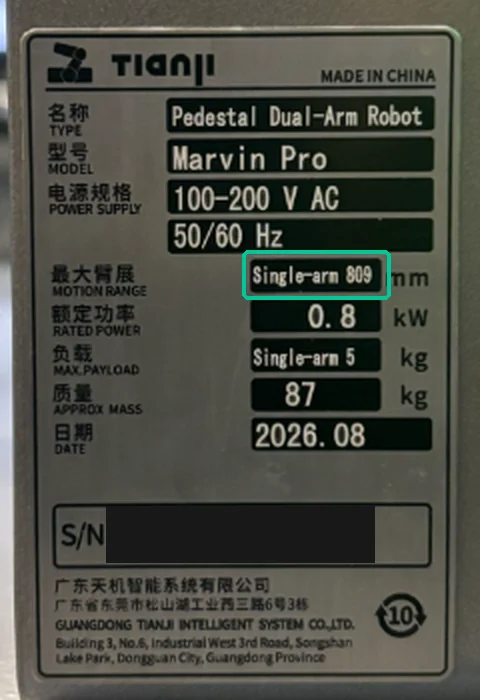
同时请查看控制器固件版本。选择编译脚本需要两者信息,选择资源页面中的 URDF 模型需要机械臂型号。
获取匹配的软件包
9 月软件指南引用 TJ_FX_ROBOT_CONTRL_SDK 的完整 master 分支。
# 仅获取源码,不连接或驱动机器人。
git clone --branch master https://github.com/cynthia-you/TJ_FX_ROBOT_CONTRL_SDK.git
cd TJ_FX_ROBOT_CONTRL_SDK
记录检出的提交版本,确认与控制器匹配。SDK 默认配置文件适用于标准机型 M6S-CCS-696。
为机械臂设置配置文件
SDK 自带的配置文件适用于标准机型 M6S-CCS-696。如使用其他机型,或需在标准模式与 PD 前馈模式之间切换,请在使用 Marvin Platform 或 SDK 前替换这些文件。下载文件夹中将陆续加入更多机型。
TJ_FX_ROBOT_CONTRL_SDK/
├── robot.ini                 ← 第 1 步:替换文件内容
└── CommonConfig/
    └── config/
        └── ccs_m6_40.MvKDCfg ← 第 2 步:删除,并放入对应机型的文件
-
robot.ini:打开 SDK 根目录下的
robot.ini,将全部内容替换为对应机型和模式的文件内容后保存。文件名保持为robot.ini。机型 标准模式 PD 前馈模式 M6S-CCS-696 V4.0 M6S-CCS-696-V4.0_100341-43_DTType0.iniM6S-CCS-696-V4.0_100341-43_PD.iniM6S-CCS-809 V4.0 M6S-CCS-809-V4.0_100341-43_DTType0.iniM6S-CCS-809-V4.0_100341-43_PD.iniPD 前馈是一种低延时跟踪模式,兼具关节阻抗的柔顺性,主要用于遥操作;其他情况请使用标准模式。这些文件适用于控制器固件 100341–100343(查看您的固件版本)。
-
MvKDCfg:打开
CommonConfig/config/,删除ccs_m6_40.MvKDCfg,再放入对应机型的文件。该文件夹中只能保留一个.MvKDCfg文件,否则 Marvin Platform 无法加载模型。机型 文件 M6S-CCS-696 V4.0 ccs_m6_40.MvKDCfg(SDK 自带)M6S-CCS-696 V3.1 M6S-CCS-696-V3.1.MvKDCfgM6S-CCS-809 V4.0 M6S-CCS-809-V4.0.MvKDCfg如果您自己的代码会加载
.MvKDCfg文件,请改为指向同一文件。
Marvin Platform 的 Configuration comparison update(配置比对更新)会将 robot.ini 与控制器配置进行比对并可上传,运动规划则使用 .MvKDCfg 模型。使用其他机型的文件会导致参数错误。上传任何文件前,请先用 Download robot configuration file(下载机器人配置文件)保存控制器当前配置。
按软件包说明编译
查看控制器对应脚本表及所选修订版的 README。Pro V1.0 手册描述 Python 3.10+、Pillow、PyInstaller 及配套编译库要求,但应与实际采用的软件包再次核对。
第一个开发目标
- 验证 SDK 与控制器兼容性(查看固件版本)。
- 使用交付设备的 IP 和配置端口连接。
- 不发送运动指令,先读取两条机械臂的状态和错误反馈。
- 正常断开连接。
- 引入运动前,审阅软件包中的示例。
Pro 手册明确说明 SDK demo 属于研发参考示例,不是生产代码。确认目标控制器、关节约定和初始姿态后,再加入经过实机验证的首次运动示例。