故障排查与支持
从现象开始
| 现象 | 优先检查 |
|---|---|
| 无实时反馈 | 供电、网线、控制器 IP、网段、防火墙及 SDK 匹配。参见连接用户电脑 |
| Apex 无法连接 | 机器人端供电、接线、路由器/交换机、IP 及软件版本 |
| 机械臂报错 | 清错前先记录准确错误码和控制状态。如机械臂卡在碰撞位置,参见将机械臂移出碰撞位置 |
| 头显没电或关机 | 立即停止遥操作,按对应版本恢复指南处理 |
| 工具行为异常 | 停止操作,检查工具配置、接线和软件兼容性 |
将机械臂移出碰撞位置
Marvin 或 Marvin Pro 机械臂发生碰撞并报错停止后,可在 Marvin Platform 中清除错误并松开抱闸,再手动将机械臂移开。
必须两人操作
松开抱闸后,机械臂可能因自重下落。一人操作 Marvin Platform,另一人全程扶住机械臂。请确保急停按钮触手可及,并在开始前约定口令(如“松闸”“抱闸”)。
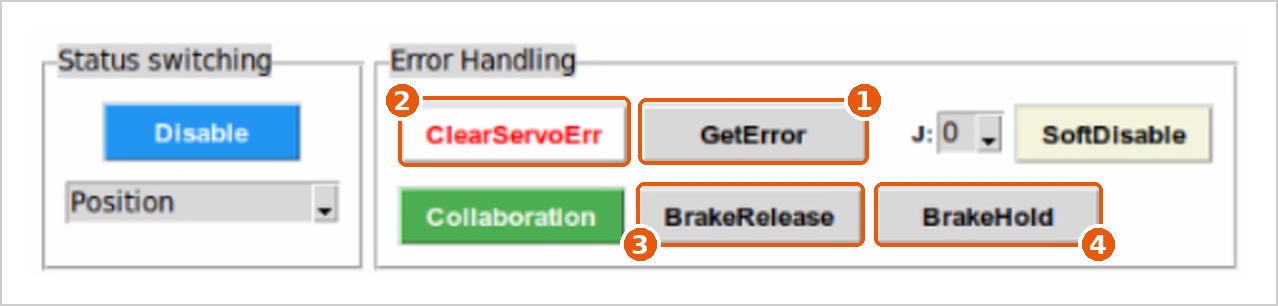
以下按钮位于每个机械臂面板的 Error Handling 区域,图中编号即点击顺序:
- 用 Marvin Platform 连接机器人。
- 在报错机械臂的面板(LEFT ARM 或 RIGHT ARM)中,于 Error Handling 区域点击 GetError 1 并记录错误码,然后点击 ClearServoErr 2 清除错误。
- 另一人牢牢扶住机械臂,承担其重量。
- 点击 BrakeRelease 3(松抱闸),并在弹出的提示中点击 OK。
- 手动将机械臂缓慢移出碰撞位置,移至安全区域。
- 保持扶住机械臂,点击 BrakeHold 4(抱闸)。确认抱闸锁住后再松手。
重新运行机器人前,请查明碰撞原因,并检查机械臂和工具是否损坏。如错误再次出现,请携带记录的错误码联系 Gento 技术支持。
更多排查指南
- 遥操作故障排查与常见问题:Marvin Pro、Skye、Luna 快速检查,以及相机、头显网络和版本不匹配
- 相机预览报错
Failed to create CaptureSession:参见相机 - 可直接粘贴到终端的通讯排查命令:Marvin Pro、Skye/Luna
收集排查信息
向 Gento 提供机器人及机械臂型号、控制器/SDK/Apex 版本、准确错误码、复现步骤及相关截图或日志。说明问题影响单臂还是双臂,以及是否发生在更新或更换工具之后。
故障排查资料包含 JMDT 驱动器报警手册和 x86 日志获取指南。请使用与已安装驱动器对应的报警手册。
联系 Gento
未找出原因而反复清错,不属于故障恢复流程。仅可按将机械臂移出碰撞位置中的步骤松开抱闸;编码器清零和固件修改应按适用的维护说明进行。