Gento 技术文档
开发者文档
安装机器人、连接控制软件,开始您的第一个工作流程。
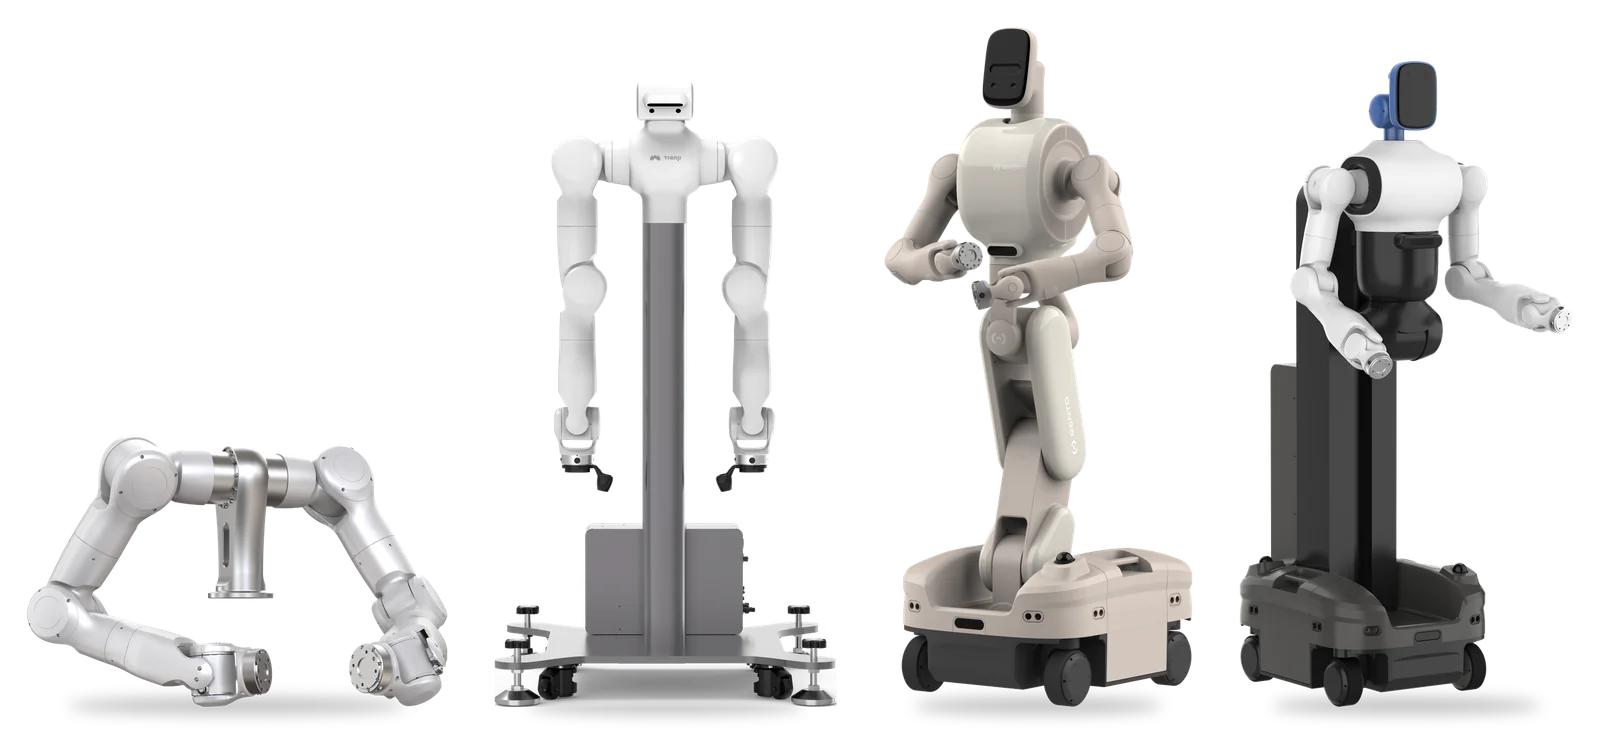
MarvinMarvin ProLunaSkye
产品
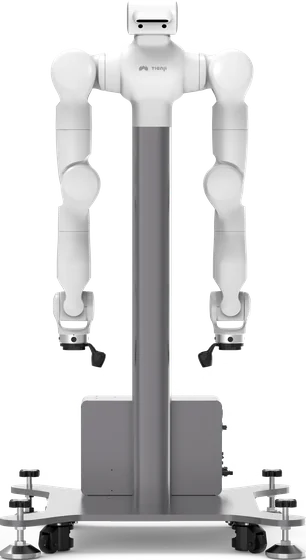
固定式平台Marvin Pro
带支架和一体化电箱的双臂平台,用于操作、遥操作和数据采集。
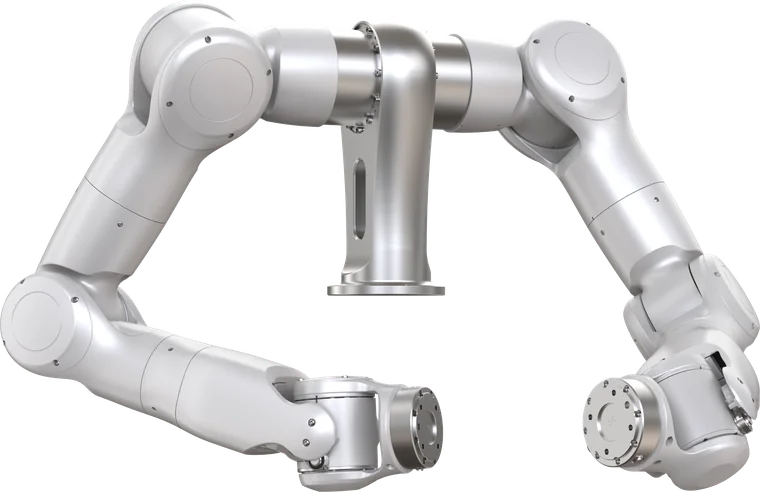
双臂Marvin
全力控 7 自由度人形双臂及一拖二控制器,可集成到您的躯体或设备上。
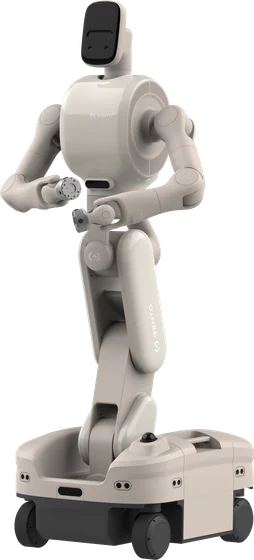
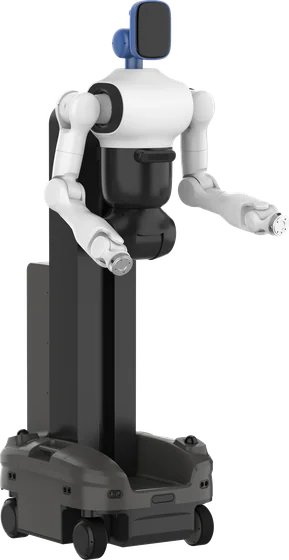
轮式人形Luna
26 自由度轮式折叠人形机器人,全向移动底盘,NVIDIA Orin 算力平台。
即将推出Skye
全身力控轮式升降机器人。文档正在编写中。
常用指南
MARVIN PRO / 安装安装 Marvin Pro
开箱、识别接口,并准备首次上电。
MARVIN / 安装安装 Marvin 双臂搬运、环境要求、紧固件与零点标定。
LUNA / 首次使用开机并移动 Luna使用前检查、手柄控制、指示灯与充电。
LUNA / 软件用 GentoPlatform 控制 Luna连接机器人、切换控制模式,规划关节与笛卡尔运动。
MARVIN PRO / 开发通过 SDK 连接选择匹配的 SDK,确认控制器版本兼容性。
MARVIN PRO / 遥操作配置 Apex VR获取机器人端、电脑端和头显端的软件。
开始之前
所有机器人与电脑的连接方式相同。请先阅读连接用户电脑,完成网线、IP 地址和防火墙设置。
确认机器人型号、控制器版本和已安装的软件。操作说明及配置文件具有版本适用范围。使用 Marvin Pro 时,如不确定适用哪份指南,先阅读版本兼容性。
中英文版本如有差异,以中文版本为准。如有任何疑问,请联系 Gento 技术支持。
产品文档
本文档涵盖 Marvin Pro、Marvin 和 Luna,Skye 文档即将推出。共用的"软件与开发"和"遥操作与数据"部分针对 Marvin Pro 编写;Luna 有单独的软件与 SDK 页面。