Skye 与 Luna:首次遥操作
Skye 和 Luna 支持通过 Apex 进行全身遥操作。机器人出货时集成天准003控制单元、四路相机及遥操所需硬件。操作员佩戴 Pico 头显、手臂组件、一个腰部传感器和两个腿部传感器后,动作可实时映射到机器人。Skye 执行双臂、躯干和升降动作,Luna 执行双臂、躯干和腿部动作。
本页提供 Skye/Luna 从上电到首次全身遥操的必要步骤。完整按钮、录制、回放和日志说明见 经典版 Apex Teleop。
1. 套件与机型差异
| 组件 | 说明 |
|---|---|
| Skye 机器人 | 执行双臂、BODY 2 自由度和 LIFT 1 自由度遥操作,不包含膝关节 |
| Luna 机器人 | 执行双臂和 BODY 6 自由度全身遥操作,包含膝式主体结构 |
| 天准003控制单元 | 运行 Apex 和 ROS 2 控制服务 |
| 四路相机 | 提供四宫格第一视角和环境画面 |
| Pico 头显 | 显示第一视角画面并提供头部追踪 |
| 操控手臂(左/右) | 捕获操作员双臂运动 |
| 腰部传感器 | 捕获躯干姿态 |
| 腿部传感器 | 两个,用于捕获下肢动作并计算 Skye 的躯干/升降或 Luna 的腿部映射 |
| 上位机 | 运行经典版 Apex Teleop |
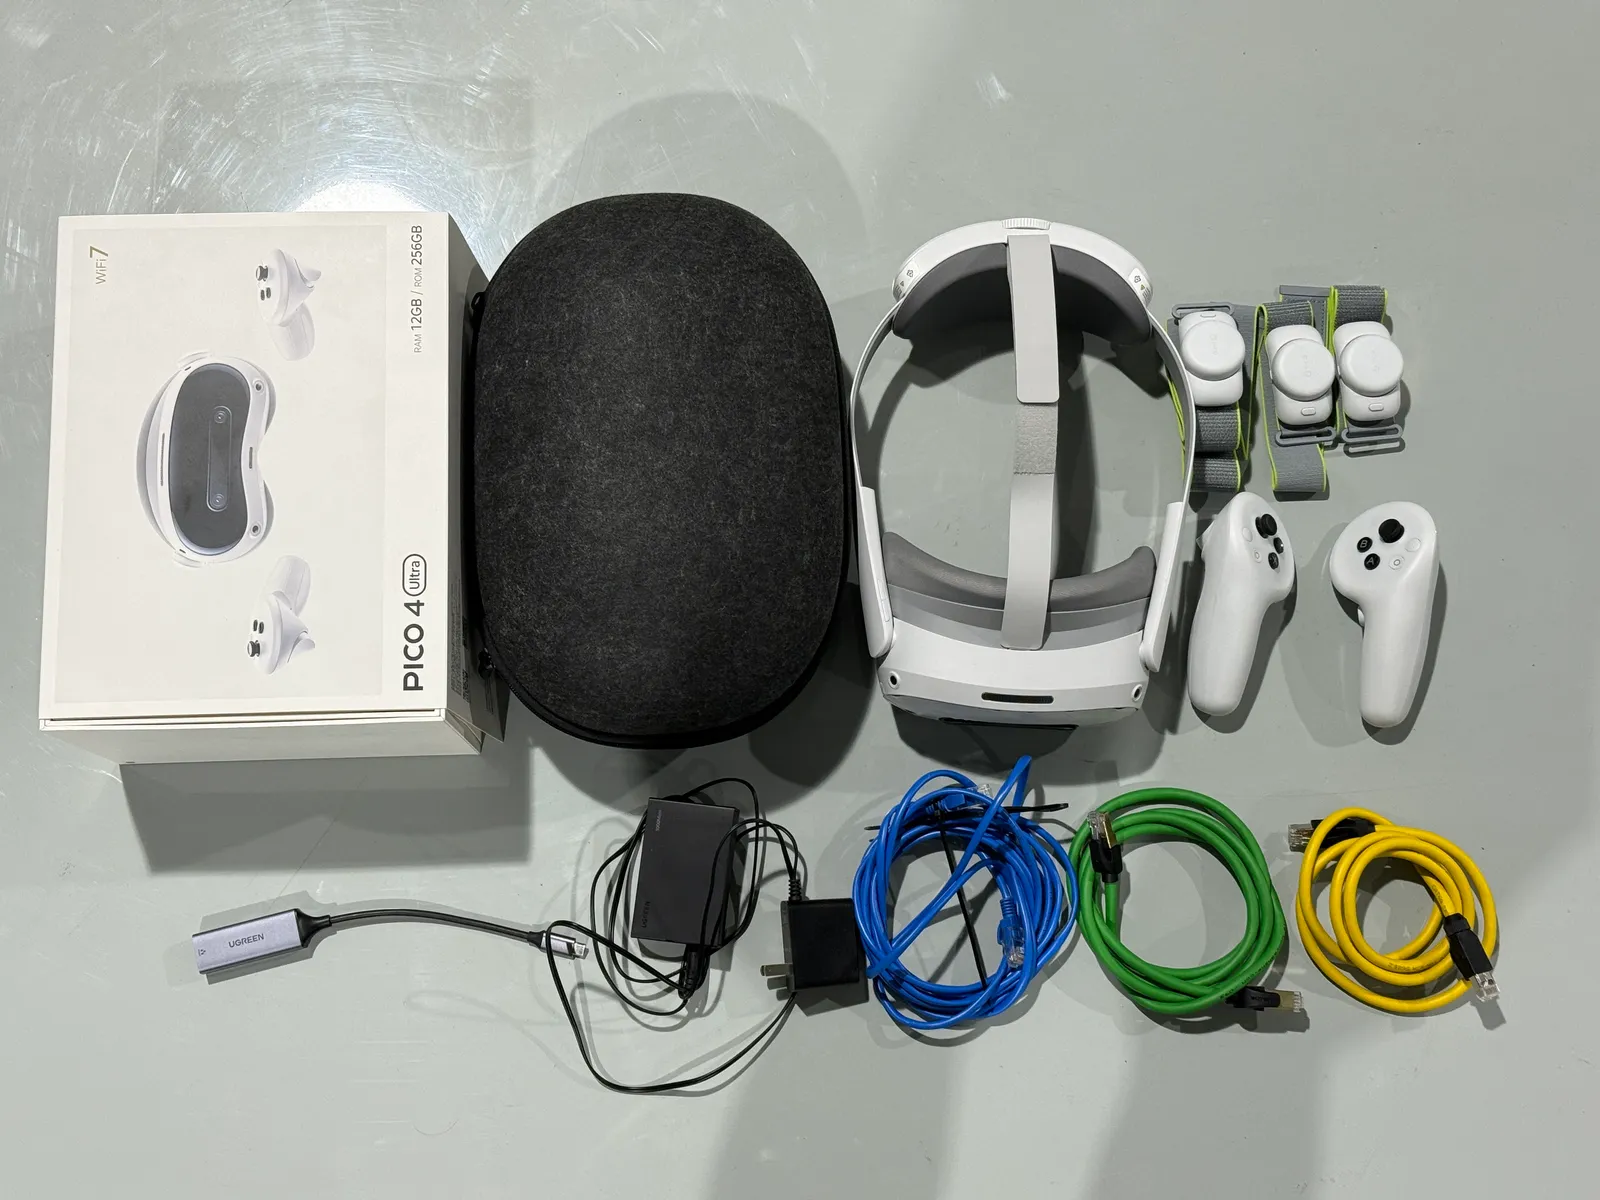
标准配件
| 配件名称 | 数量 | 说明 |
|---|---|---|
| Pico 头显 | 1 | Skye/Luna 全身遥操使用的头显 |
| 操控手臂(左/右) | 各 1 | 捕获双臂动作 |
| 腰部传感器 | 1 | 捕获躯干姿态 |
| 腿部传感器 | 2 | 捕获下肢动作,用于 Skye 的躯干/升降或 Luna 的腿部映射 |
| 网线 | 若干 | 连接机器人、上位机、交换设备和头显适配器 |
| Type-C 转网口转换器 | 1 | Pico 有线接入局域网 |
软件
| 软件 | 安装位置 | 说明 |
|---|---|---|
| Apex 控制器端 | 天准003控制单元 | 当前源码核对快照为 v1.0.6.95g-beta-10-g14cfc0d;客户安装包以交付清单为准 |
| Teleop 遥操服务 | 上位机 | 使用与控制端同一交付批次的配套版本,负责遥操数据处理 |
| Apex 前端 | 上位机 | 使用与控制端同一交付批次的配套版本,用于连接机器人、切换模式、录制、回放和查看日志 |
| Apex Pico 客户端 | Pico 头显 | 网络连接、视频显示和全身遥操输入 |
安装或升级参见安装与升级 Apex。
机型差异
- Skye 为 BODY 2 + LIFT 1 结构,不包含膝关节;Luna 为 BODY 6 膝式主体结构。
- Skye/Luna 均使用一个腰部传感器和两个腿部传感器完成全身动作映射,Marvin Pro 主要进行双臂遥操。
- Skye/Luna 使用 Pico 的腰部和腿部追踪组件,因此不使用 Meta Quest 作为标准全身遥操头显。
- Skye/Luna 当前继续使用经典版 Apex Teleop。
2. 佩戴追踪器
- Pico 头显:佩戴后确认视野清晰,头带固定可靠。
- 操控手臂:区分左右,固定后不得影响肘关节活动。
- 腰部传感器:佩戴在背部并保持方向正确。
- 腿部传感器:两个传感器分别固定在规定位置,用于全身追踪;Skye 不含膝关节,但仍需使用腿部传感器。
- 各追踪组件使用前应确认电量、连接和追踪状态。
左右穿戴单元和腿部追踪器不要装反。追踪器校正在连接头显客户端时进行(第 7 步)。
3. 网络接线
Skye/Luna 出货时已将天准003控制单元集成在机器人内部,用户侧主要通过机器人背部外露接口完成网络、外设和头显连接。整体接线原理与 Marvin Pro 一致:机器人、上位机、头显和路由器 / 交换机需要处于同一局域网内。
按以下方式连接网络:
头显使用有线网络时,天准控制器接 1 号网口,灵境 Thor 控制器接 2 号网口;两种控制器的默认连接地址均为 6.6.7.100。不要混接两个网口;现场修改过网络配置时,以设备交付参数为准。
- 将机器人背部网口接入路由器 / 交换机。
- 将上位机接入同一路由器 / 交换机。
- 将头显通过 Type-C 转网口转换器接入同一路由器 / 交换机。
- 确认机器人、上位机和头显处于同一网段。
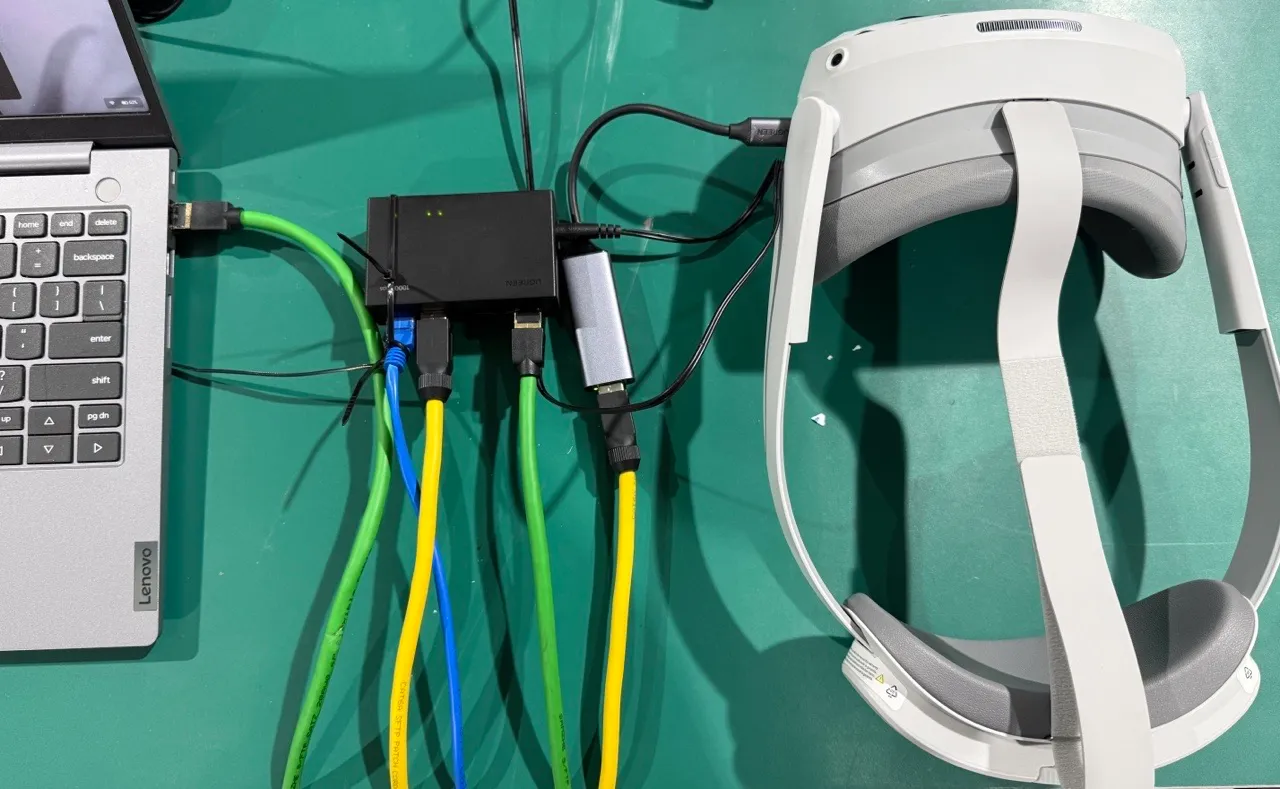
两款机器人的后背接口不同,参见 Skye 后背接口和 Luna 后背控制面板。
接线检查
上电和启动前,逐项确认:
| 检查项 | 要求 |
|---|---|
| 机器人背部网口 | 网线插接牢固,连接至路由器 / 交换机 |
| 上位机网络 | 与机器人处于同一局域网 |
| 头显网络 | 通过 Type-C 转网口转换器有线接入 |
| 电源与急停 | 电源连接正常,急停按钮处于释放状态 |
| 线缆状态 | 网线、转接器和电源线无松动 |
注意事项
- 不建议头显通过 WiFi 进行遥操,优先使用有线网络连接。
- 天准控制器的头显网线接 1 号网口;灵境 Thor 控制器的头显网线接 2 号网口。
- 接线完成后,再进行环境配置和启动调试。
- 若上位机无法连接机器人,请优先检查网线、路由器 / 交换机、电源和 IP 网段。
网络设置
| 设备 | 说明 |
|---|---|
| 天准003控制单元 | 默认示例为 6.6.7.100,现场修改后以实际地址为准 |
| 上位机 | 与天准003处于同一网段,地址不得冲突 |
| Pico | 获取同网段独立地址;客户端连接目标填写天准003 IP |
ping 6.6.7.100
Pico 自身地址不能与天准003地址相同。调整现场网段时,应同时检查上位机、Pico 和网络服务配置。
4. 启动前检查
- 按硬件接线完成机器人、上位机、交换设备和 Pico 头显连接。
- 急停已释放,机器人周围无人和障碍物。
- 上位机与机器人内置控制器处于同一网段。
- Pico 头显、腰部传感器和腿部传感器电量充足、佩戴正确。
5. 连接控制器
根据设备使用的控制器选择对应地址和账号。以下为出厂默认值;现场修改过 IP、用户名或密码时,以设备交付配置为准。
| 控制器 | 默认 IP | 用户名 | 默认密码 |
|---|---|---|---|
| 天准003 | 6.6.7.100 | nvidia | nvidia |
| 灵境 Thor | 6.6.7.100 | user | 1 |
天准003控制单元:
ping 6.6.7.100
ssh nvidia@6.6.7.100
灵境 Thor 控制器:
ping 6.6.7.100
ssh user@6.6.7.100
首次 SSH 连接时输入对应默认密码。若交付设备已经修改密码,请勿尝试恢复默认密码。
启动 Apex 后端服务:
sudo systemctl start apex-backend.service
sudo systemctl status apex-backend.service --no-pager
每次上电后,请先启动相机再开始遥操作。
6. 启动经典版 Apex Teleop
- 打开 Apex Teleop。
- 输入当前控制器 IP,按 Enter 连接。
- 启动 Robot,确认 3D 模型姿态与实体机器人一致。
- 启动 Teleop 和网络模块;Camera 按需启动。
- 点击机器人启动入口,使机器人 Ready。
- 进入 Impedance Mode,再执行 Home。
- 确认机器人双臂和实体当前姿态正常;Skye 继续检查躯干与升降机构,Luna 继续检查躯干与膝式主体结构。
7. 连接 Pico
Skye/Luna 使用 Pico 头显及腰部、腿部追踪组件完成全身遥操。按 Pico 头显操作说明 完成开发者模式、网络和 Apex 客户端设置。
需要在全身、仅双臂、双臂加头部或带底盘遥操之间切换时,按遥操模式与输入源选择动作范围和输入源。切换动作范围前必须松开左右手柄的遥操使能键。
头显连接成功后,先进行小幅双臂动作,再逐步检查追踪映射。Skye 检查躯干与升降动作,Luna 检查躯干与腿部动作;确认所有方向正确后再扩大动作范围。
连接前先佩戴并校正体感追踪器。在头显客户端中确认操作员身高、控制器 IP 和末端执行器后连接。Apex Teleop 中的 VR 指示灯变绿后,按左手柄 Y 键开始遥操作,按住手柄侧键进行操作。
8. 快速检查
| 现象 | 检查项 |
|---|---|
| 无法连接控制器 | 控制器类型、IP、账号、上位机网段和网线 |
| 3D 模型与实体不一致 | Robot 模块、机型配置和启动日志 |
| Teleop 不可用 | Robot 是否运行并 Ready |
| Pico 无法连接 | 网络模块、头显 IP、网线和客户端设置 |
| 手臂正常但 BODY/LIFT 或下肢不跟随 | 机型配置、腰部/腿部传感器电量、佩戴位置和追踪状态 |
| 相机黑屏 | Camera 模块和相机连接 |
| 遥操无动作 | Impedance Mode、Home 和头显连接状态 |