控制模式与限制
中文手册描述了以下控制模式。可用模式及参数范围取决于控制器和 SDK 版本。
| 模式 | 用途 | 源界面中的状态 |
|---|---|---|
| 关节位置跟随 | 根据关节目标运动 | 1 |
| PVT | 执行已上传的带时间信息关节轨迹 | 2 |
| 关节阻抗 | 关节空间柔顺运动 | 3 |
| 笛卡尔阻抗 | 基坐标系或 TCP 坐标系的柔顺运动 | 3 |
| 阻抗力控 | 沿选定方向施加力 | 参见对应版本指南 |
| 拖动示教 | 手动引导机械臂,可选择保存轨迹 | 参见对应版本指南 |
PVT 必须明确上传轨迹
手册描述该实现的 PVT 点间隔为 2 ms,并提醒不得在上传预期轨迹前直接点击运行:控制器某个编号下可能已存有其他轨迹。执行前应检查位置、时间、速度以及实际运动路径。
速度和加速度仅在位置模式下生效
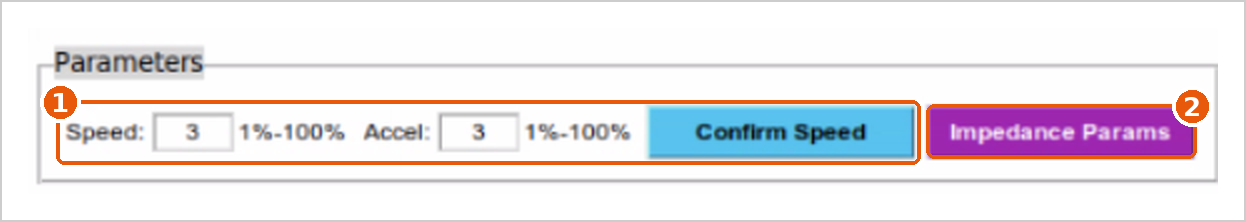
Marvin Platform Parameters 面板中的 Speed 和 Accel 以最大值的百分比(1%–100%)设置机械臂的速度和加速度,点击 Confirm Speed 1 后生效。它们仅在 Position(位置)模式下有效;模式在 Status switching 下拉框中选择。
在阻抗模式(Joint Impedance、Cartesian Impedance、Flange Cart.Imp.)以及在关节阻抗下运行的 PD 前馈模式中,修改 Speed 和 Accel 不起作用。如需调整机械臂在这些模式下的运动表现,请点击 Impedance Params 2,修改刚度 K 和阻尼 D:
- 关节阻抗和 PD 前馈模式:使用 Set joint impedance parameters。K 和 D 各输入 7 个数值(每个关节一个),以英文逗号分隔。
- 笛卡尔阻抗和 Flange Cart.Imp.:使用 Set cartesian impedance parameters。
请小幅调整 K 和 D,每次修改后在急停按钮触手可及的情况下进行测试。
阻抗参数与版本相关
笛卡尔刚度上限因控制器和软件版本而异,因此没有统一的默认增益。请使用与机械臂、末端工具和控制器匹配的参数。
高级控制与维护功能
PD 前馈模式通过 robot.ini 文件设置,参见为机械臂设置配置文件。MIT 控制、编码器清零及传感器偏置修改属于高级维护功能,不在入门指南范围内。使用前请联系 Gento 技术支持。碰撞后如需松开抱闸,请按将机械臂移出碰撞位置操作。