Marvin Platform 与反馈数据
Marvin Platform 是用于配置机器人、监视反馈和操作控制器运动功能的上位机。9 月中文软件指南描述其支持 Linux x86 和 Windows 64 位平台。
源指南中的编译脚本
| 指南中的控制器标识 | Windows 脚本 | Ubuntu 脚本 |
|---|---|---|
| “41” | marvinSDK_windows.bat | marvinSDK_ubuntu.sh |
| “43” | marvinSDK_windows_100343.bat | marvinSDK_ubuntu_100343.sh |
指南将 ui_EN.py 列为 SDK 编译后的上位机入口文件。使用脚本前,请先查看控制器固件版本、确认机械臂型号并设置配置文件,并确认仓库修订版。参见 SDK 入门。
安装与启动
下载 SDK、在 Windows 或 Ubuntu 上编译并启动软件的步骤,参见安装 Marvin Platform。
参数与错误处理
每个机械臂面板都有 Parameters 区域,用于设置速度和阻抗参数。速度和加速度仅在位置模式下生效,参见速度和加速度仅在位置模式下生效。Error Handling 区域用于读取和清除错误,以及松开或锁定抱闸。发生碰撞后,请按将机械臂移出碰撞位置操作。
反馈字段
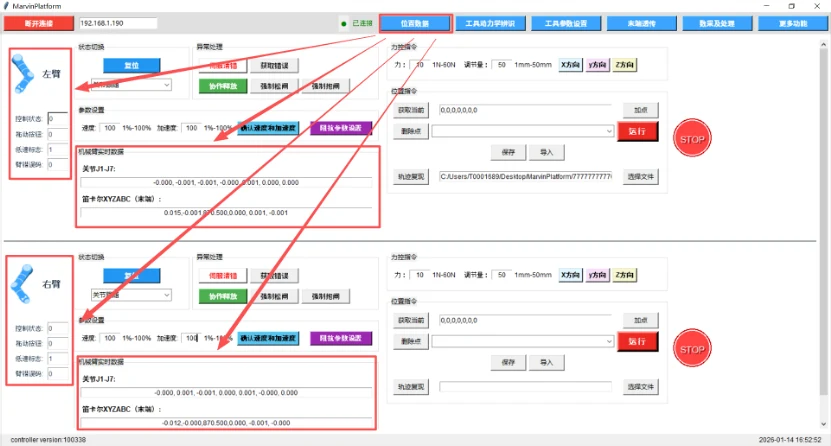
| 字段 | 软件指南中的含义 |
|---|---|
| Position | 电机端编码器转换得到的关节角度 |
| Velocity | 关节速度 |
| Torque | 扭矩传感器反馈 |
| Current | 关节额定电流的千分比 |
| Temperature | 温度;Pro 手册提醒此字段可能随版本变化 |
| PositionEX | 减速机输出端编码器转换得到的关节角度 |
| CmdPosition | 关节指令位置 |
| ForceEST | 各关节外部负载估计值 |
扭矩传感器反馈与外部负载估计是不同数据。该界面中的电流数值不是直接以安培表示。用于录制或控制之前,请核对 SDK 中的单位和消息定义。