Marvin 产品概述
Marvin 系列是全力控人形双臂:左右两条 7 自由度机械臂,由一台一拖二控制器同时控制。手臂通常安装在人形机器人躯体上,也支持任意角度安装。每个关节标配扭矩传感器,支持位置控制与阻抗控制。
Marvin 与 Marvin Pro 不同:Marvin 交付的是机械臂及选配模块,由集成商完成安装、供电和整机安全设计;Marvin Pro 是带固定支架和一体化电箱的整机平台。
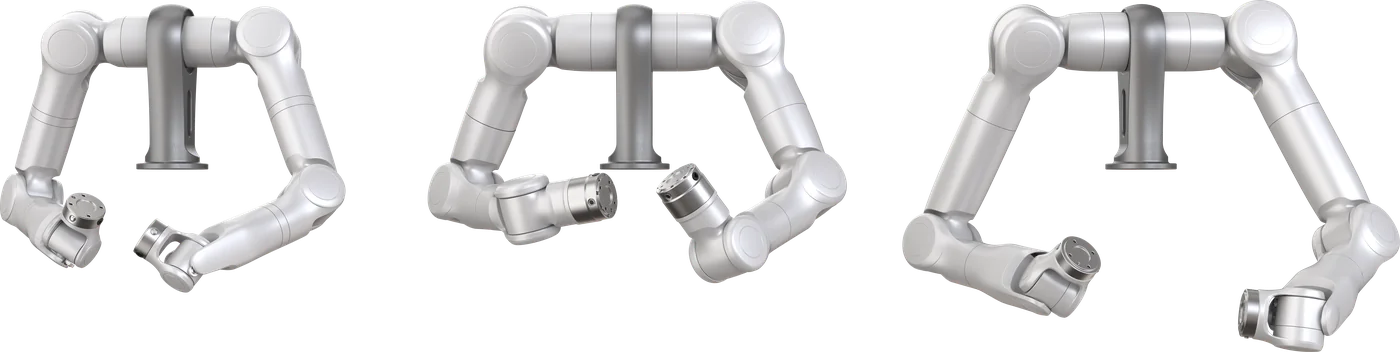
本节覆盖的机型
《Marvin 系列机器人使用说明书》V2.2 覆盖以下机型:
| 机型 | 手腕构型 | 最大负载 | 最大工作半径 |
|---|---|---|---|
| Marvin M6-CCS | 十字交叉手腕(CCS) | 6 kg | 696 mm |
| Marvin M6-SRS | 传统协作构型(SRS) | 6 kg | 686 mm |
| Marvin M3-CCS | 十字交叉手腕(CCS) | 3 kg | 615 mm |
产品折页还列出 M6S CCS-809、M6S Lite、M3S Long、M20S 等机型。这些机型未包含在 V2.2 说明书中,安装与接线前请向 Gento 确认适用资料。
交付内容
| 项目 | 内容 | 供货方式 |
|---|---|---|
| 机械臂 | 左臂、右臂各 1 条 | 标配 |
| 控制器模块 | 控制器盒(主板、泄放模块、制动电阻)、电源适配器、延长管线包、急停按钮盒、末端 8Pin 插头 ×2 | 选配 |
| 电源模块 | 开关电源(明纬 RSP-2000-48)及电源线 | 选配 |
| 机器人支撑架 | 支撑架及安装螺钉 | 选配 |
| 机器人底座 | 底座 | 选配 |
左右臂在包装中的位置不固定。通过基座处标签和末端法兰端面的镭雕字母区分:左臂为 "L",右臂为 "R"。
产品折页说明,未选配时需由客户自备手臂供电模块和上位机。
适用场景与限制
Marvin 双臂为人机协同作业设计。工具、工件、设备及周边环境须完成完整的风险评估。以下用途不被允许:
- 有粉尘等可能发生爆炸的环境
- 与生命相关的场合
- 未做危险判断与风险评估,或风险评估不合格
- 超出允许的操作参数
下一步
说明书和产品资料见手册与源资料。