Apex Teleop:Marvin Pro 界面
本页适用于 Marvin Pro 当前天准控制器版本。当前控制端源码核对目标为 gento-apex 1.1.7.1,使用 Gento SDK 4.7.1;该目标在源码中仍标记为未正式发布,客户现场应以交付清单为准,并使用同一批次的上位机和头显客户端。
界面总览
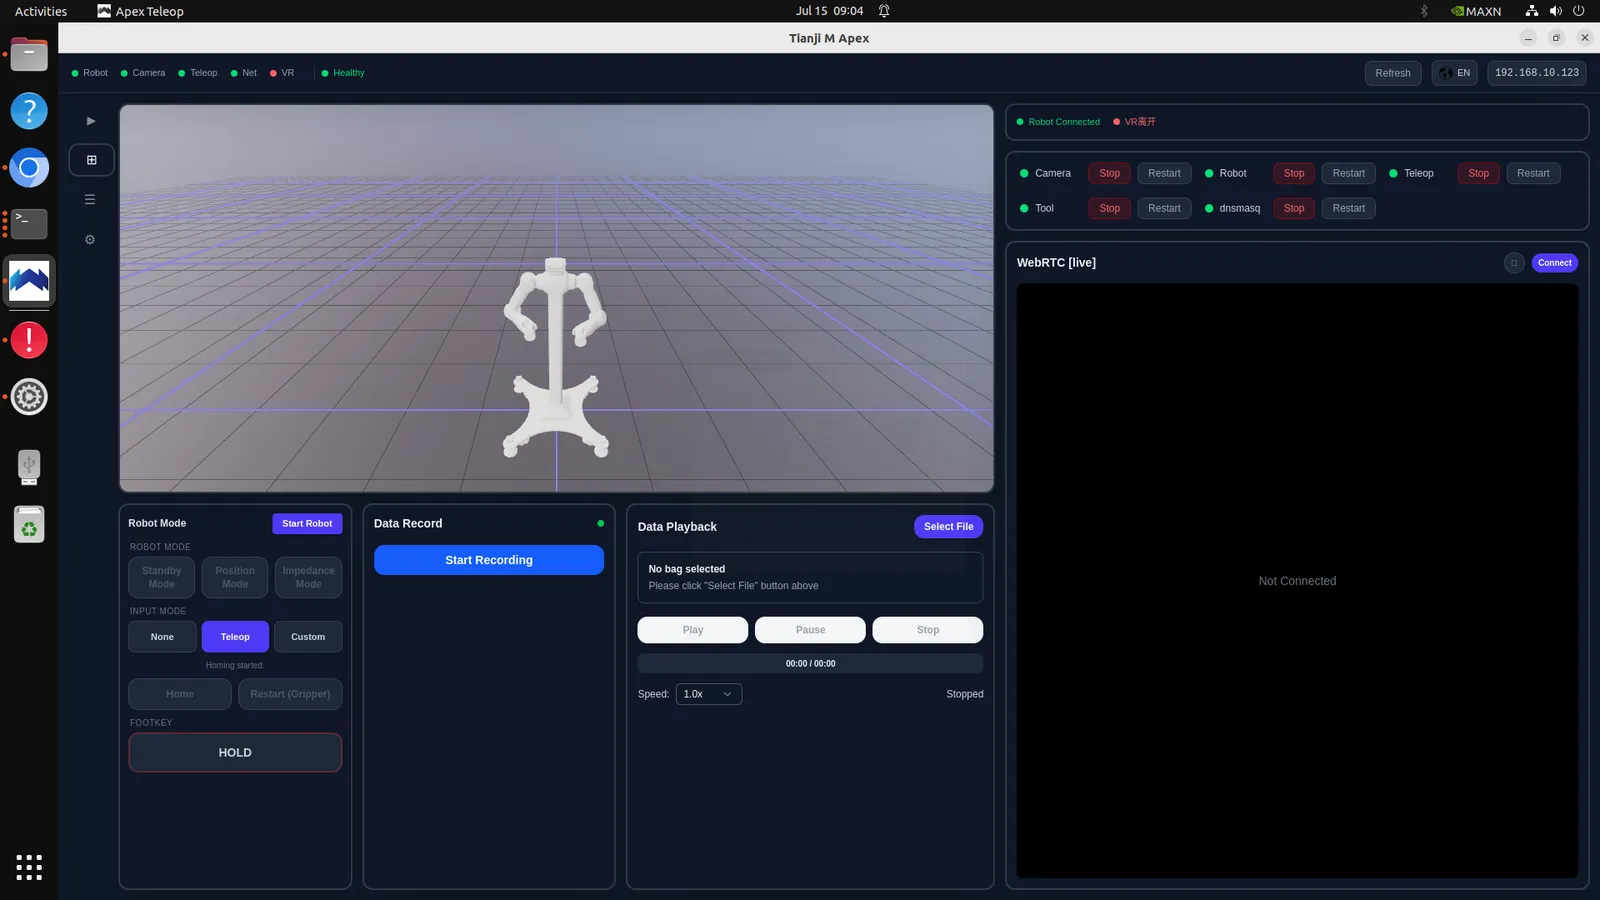
| 区域 | 作用 |
|---|---|
| 顶部状态栏 | 显示 Robot、Camera、Teleop、Net、VR 和 Healthy 状态 |
| 右上角 IP | 填写天准控制器 IP,按 Enter 建立连接 |
| 左侧 3D 视图 | 显示 URDF 模型与机器人实时姿态 |
| 右上模块控制 | 启停 Camera、Robot、Teleop、Tool 和 dnsmasq |
| 左下 Robot Mode | Set Ready、控制模式、输入模式、Home 和夹爪重启 |
| Data Record | 录制机器人与相机数据 |
| Data Playback | 选择并回放已录制数据 |
| WebRTC | 显示四宫格相机画面 |
| 左侧导航 | 在主界面、日志和设置页面之间切换 |
首次遥操顺序
从连接控制器到开始遥操作的完整顺序,参见 Marvin Pro:首次遥操作。
出厂打包姿态禁止直接 Home
若双臂垂直靠近中间立柱,说明机器人仍处于出厂打包姿态,直接执行 Home 可能使腕部相机撞上立柱。请先退出打包姿态。
模块控制
| 模块 | 是否必需 | 说明 |
|---|---|---|
| Robot | 必需 | 连接机器人并发布机器人状态 |
| Teleop | 必需 | 启动遥操链路 |
| dnsmasq | 必需 | 为有线连接的头显提供网络服务 |
| Camera | 可选 | 启动四路相机与 WebRTC 画面 |
| Tool | 可选 | 控制已配置的夹爪或其他末端执行器 |
模块变为绿色表示已运行。Robot 未运行或机器人未 Ready 时,依赖项可能处于不可操作状态。
Robot Mode
机器人控制模式
| 按钮 | 说明 |
|---|---|
| Start Robot | 设置机器人 Ready,允许后续模式操作 |
| Standby Mode | 待机,不执行外部运动指令 |
| Position Mode | 位置控制模式 |
| Impedance Mode | 遥操使用的阻抗控制模式 |
| Home | 回到配置的遥操初始位;出厂打包姿态必须先开启拖动模式并手动移到标准零位姿态,关闭拖动模式后才可点击 |
| Restart (Gripper) | 重启已配置的夹爪 |
输入模式
| 模式 | 说明 |
|---|---|
| None | 不接受外部运动输入 |
| Teleop | 接受 Teleop/QP 输出;头显遥操和 VLA 末端位姿控制均选择此项 |
| Custom | 接受客户程序发布的关节目标,不用于 VLA 末端位姿控制 |
模式之间的关系、IK 来源切换顺序及全身/双臂/底盘流程见遥操模式与输入源。使用 Custom 前请先阅读客户二次开发接口。
相机画面
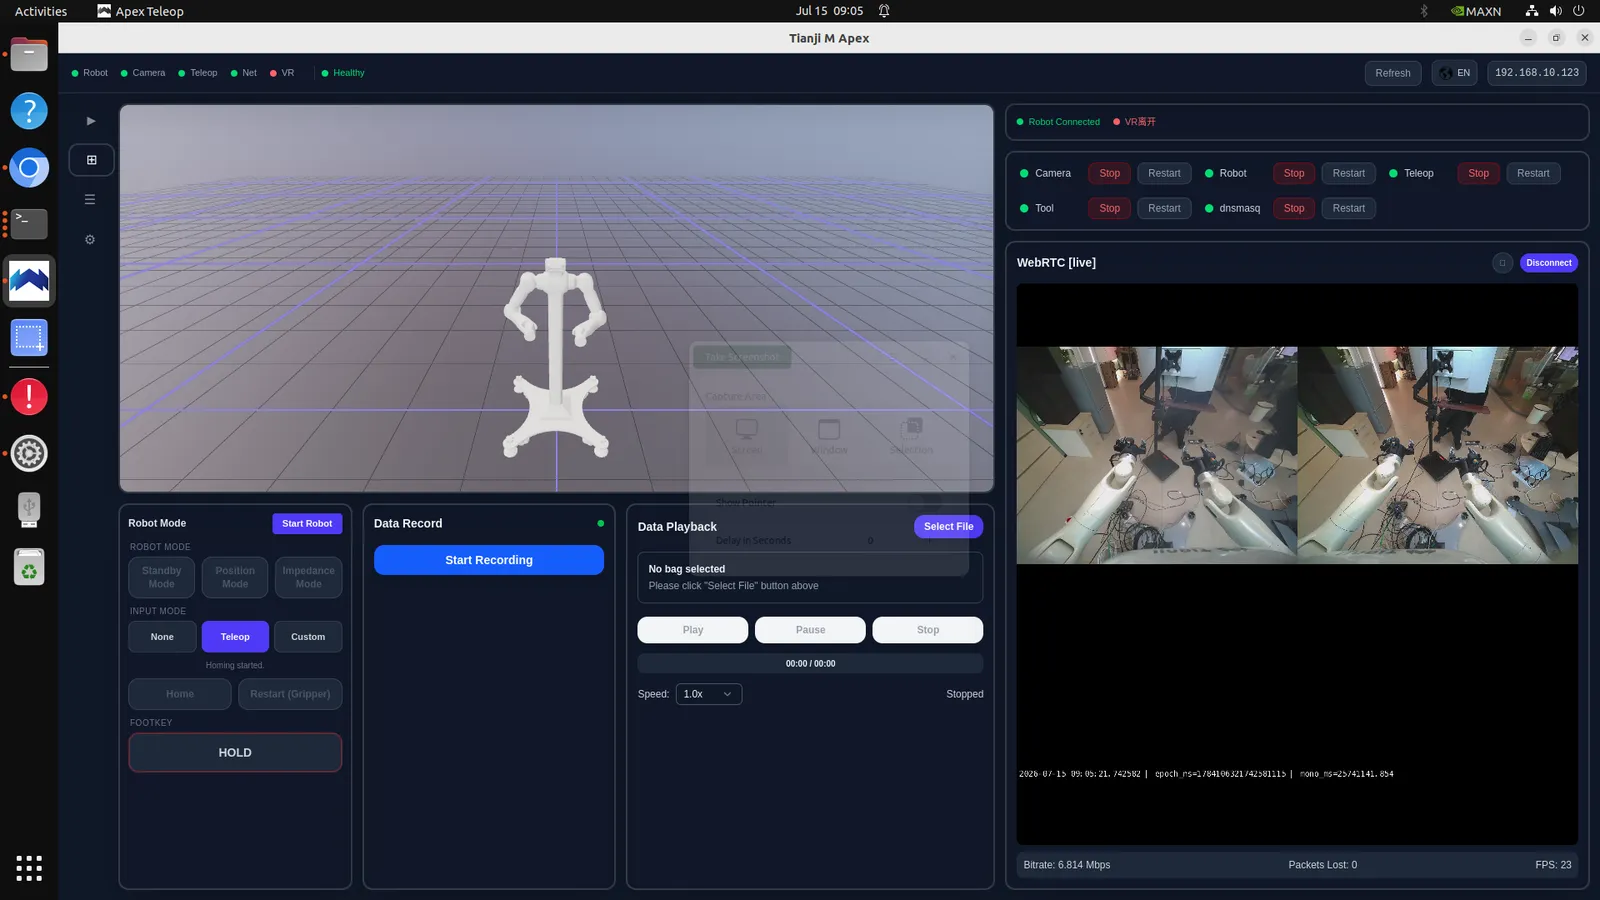
相机区域固定显示四宫格。示例配置 camera_sources: [0, 1, none, none] 只启用两路相机,因此上方两格有画面、下方两格为黑色;这不代表相机模块故障。底部可查看码率、丢包和 FPS。
数据录制
- 确认 U 盘已正确连接,卷标为
BAG_STORAGE,并已挂载到/media/<user>/BAG_STORAGE。 - 点击 Start Recording 开始录制。
- 录制期间保持 Robot、Teleop 及所需 Camera 模块运行。
- 点击停止录制,等待文件写入完成后再移除数据盘。
录制数据默认保存在:
/media/<user>/BAG_STORAGE/recorded_bags
每个 my_bag-* 任务目录至少应包含 data/*.mcap、data/metadata.yaml 和 video/cameras.mp4。文件缺失或 MCAP 无法读取时,应先检查录制是否异常中断以及 U 盘是否可写。
需要确认某个 Topic 是否允许录制、回放或发送到前端时,参见 Topic 白名单配置与排查。
数据回放
- 点击 Select File 选择录制文件。
- 使用 Play、Pause 和 Stop 控制回放。
- 通过 Speed 选择回放速度。
实机回放前必须清空机器人工作空间,确认起始姿态和记录数据匹配,并保持急停可触及。
日志查看
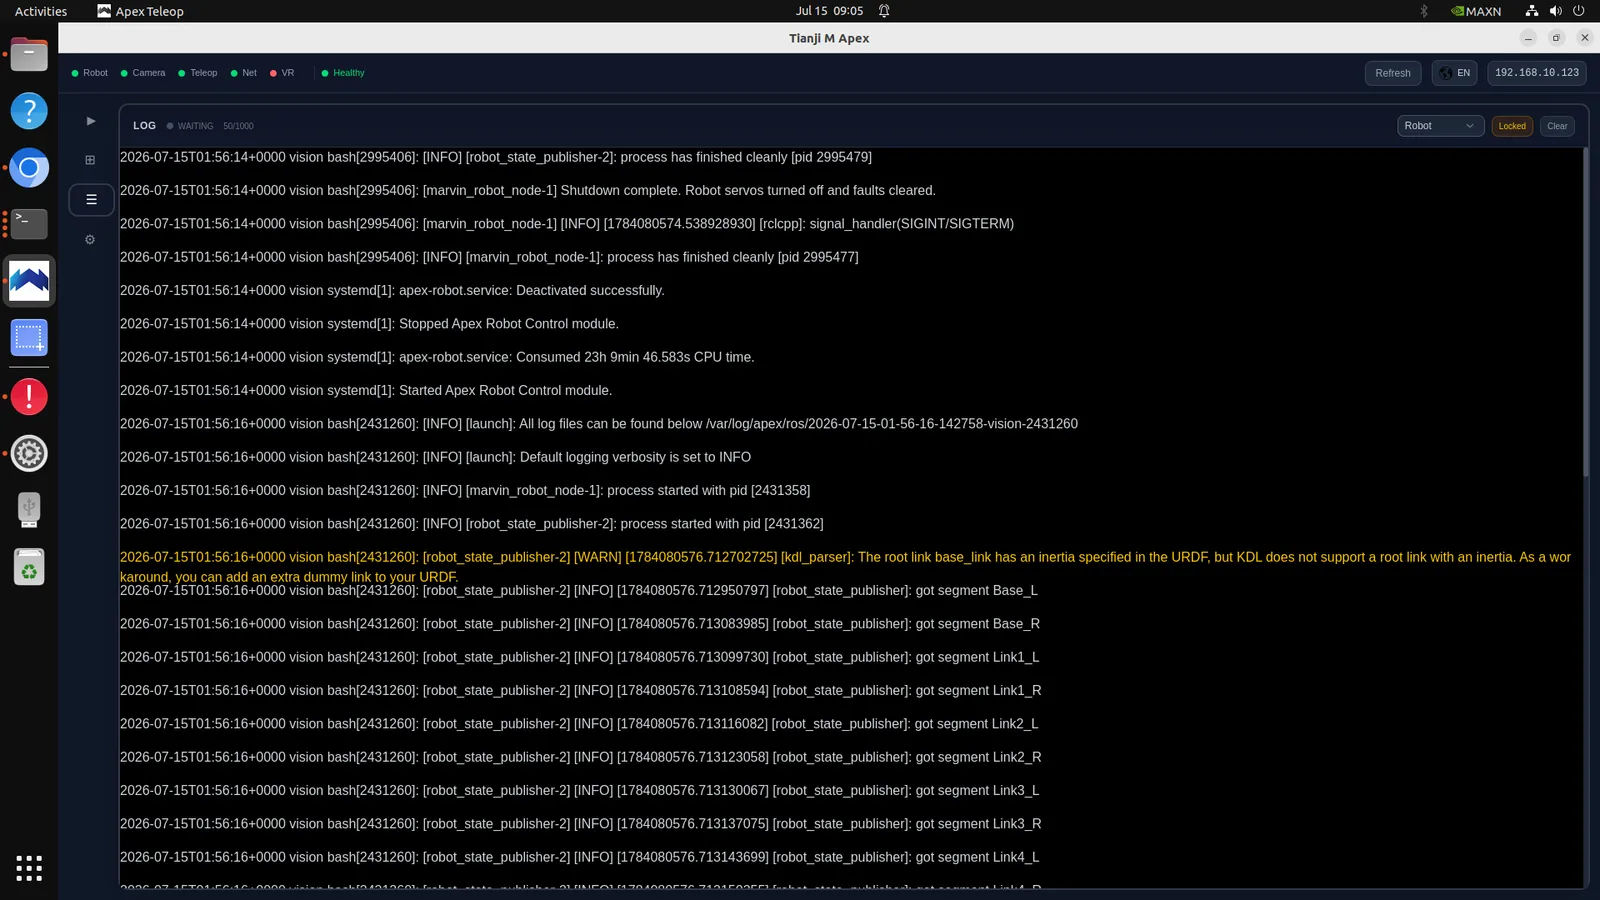
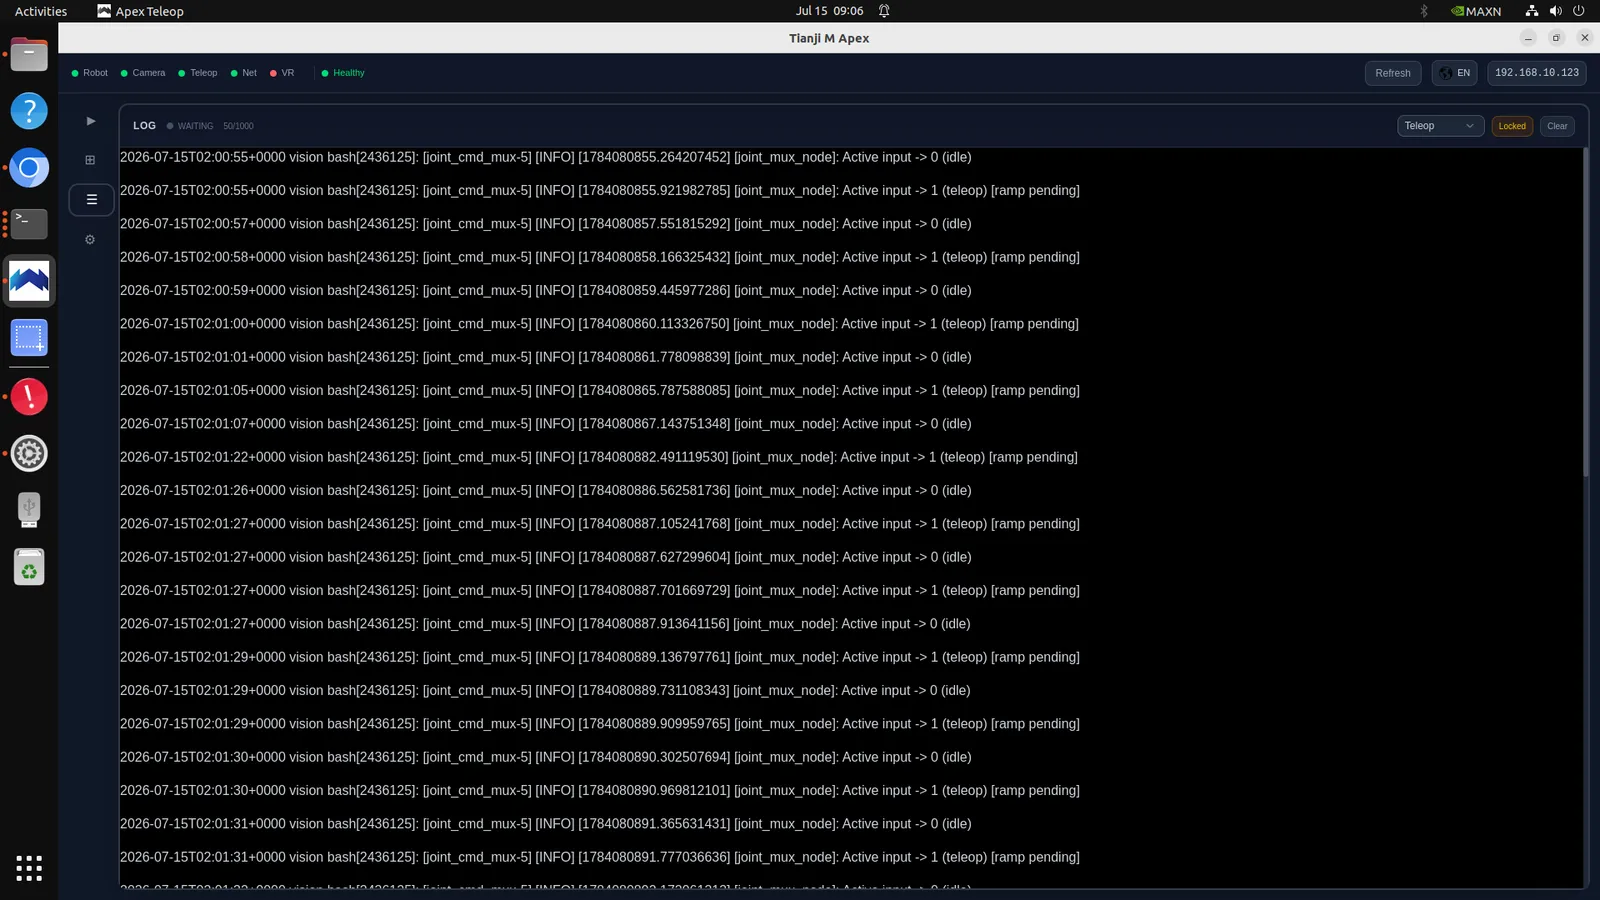
点击左侧日志图标进入日志页,通过右上角下拉框选择模块。
| 控件 | 说明 |
|---|---|
| 模块下拉框 | 在 Robot、Teleop 等模块日志间切换 |
| Locked | 当前滚动位置已锁定,便于查看历史内容 |
| Clear | 清空当前页面显示的日志 |
排查时先记录故障发生时间,再分别查看 Robot 和 Teleop 日志。不要只依据状态灯判断故障原因。