开箱与检查
放下卸货板和将机器人移出航空箱时,至少安排两人操作。检查完成前请保留包装材料。
打开航空箱
- 逆时针旋转侧面三个锁扣旋钮,打开锁扣。
- 打开箱门,解开固定卸货板的魔术贴。
- 放下卸货板,其中一人应扶稳卸货板,防止掉落砸伤。
- 按顺序取出固定泡棉 1、2、3;泡棉 2 内可能有线束或配件。
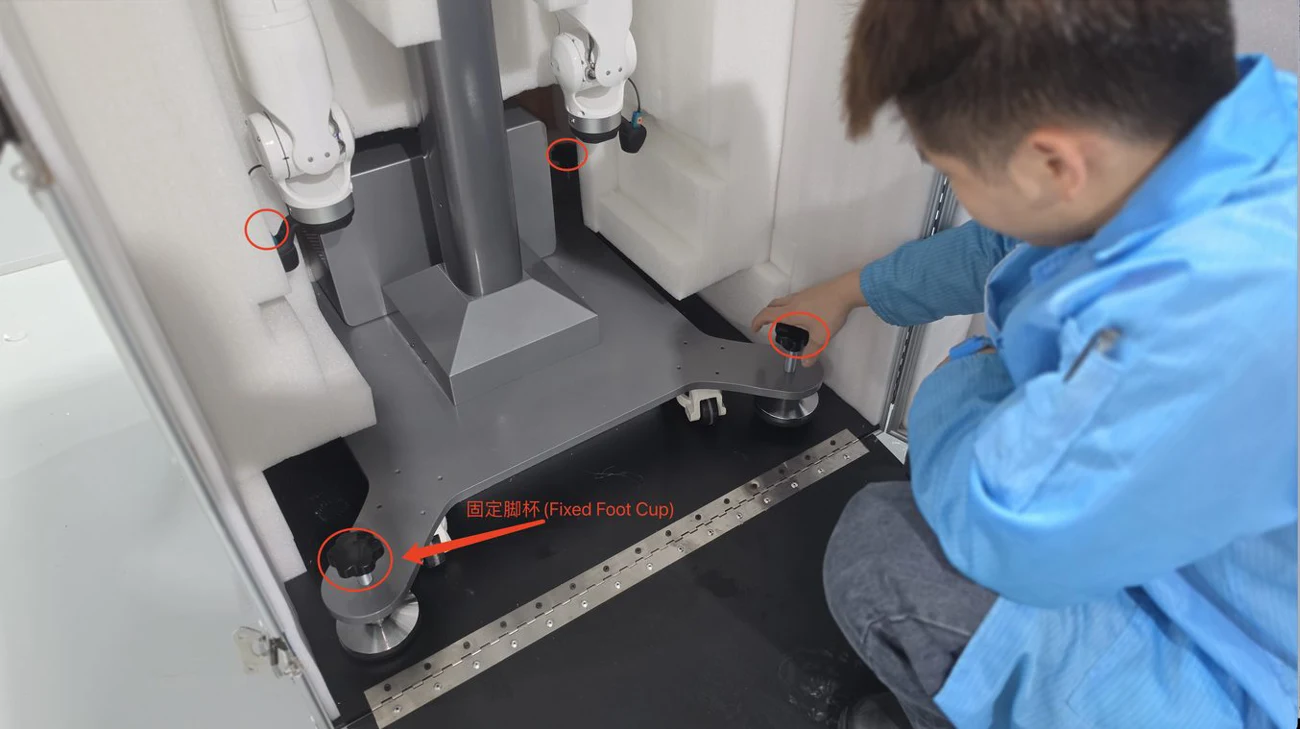
- 逆时针旋转底座四角脚杯旋钮,直至脚杯离地。
- 至少两人扶稳机器人,缓慢将其移出,防止在卸货板上滑出过快。
核对到货物品
手册标准清单包括带头部相机的机器人、遥操套件、两台腕部相机、两个柔性夹爪、一体化电箱、电源线和急停按钮。遥操套件包括 USB/网口 Hub、网线、U 盘、VR 头显及收纳包。
请以实际订单和装箱单为准,末端执行器和配件可能因配置不同而变化。如有缺件或损坏,拍照并联系 Gento 后再继续。
遥操作标准配件
Apex 文档列出的当前版本标准配件如下。头显为 Pico 或 Meta Quest,以交付配置为准。
| 配件 | 数量 | 说明 |
|---|---|---|
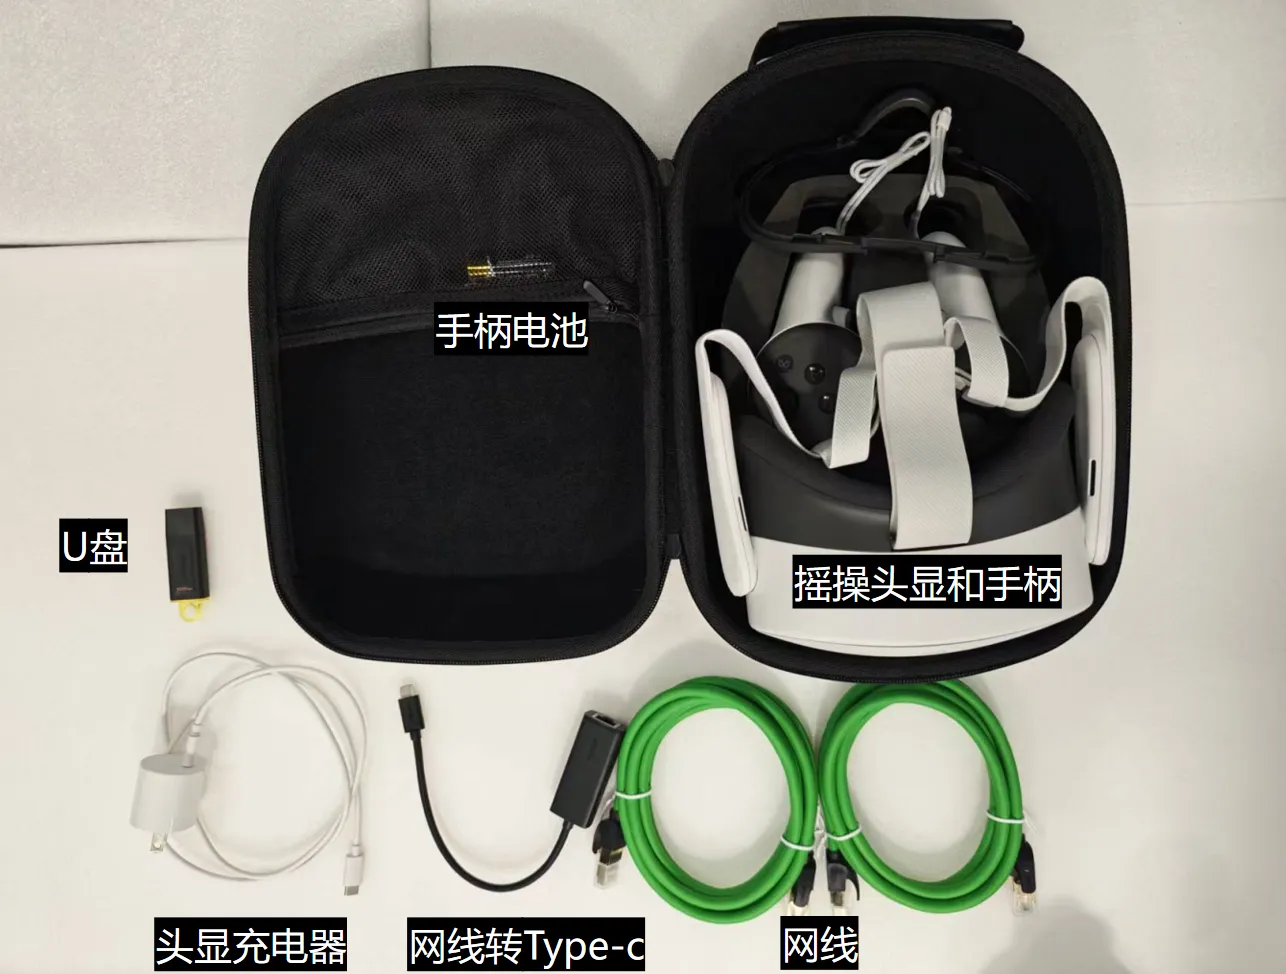
| VR 头显(Pico 或 Meta Quest) | 1 | 第一视角画面 |
| 手柄(左/右) | 各 1 | 控制机械臂运动与夹爪开合 |
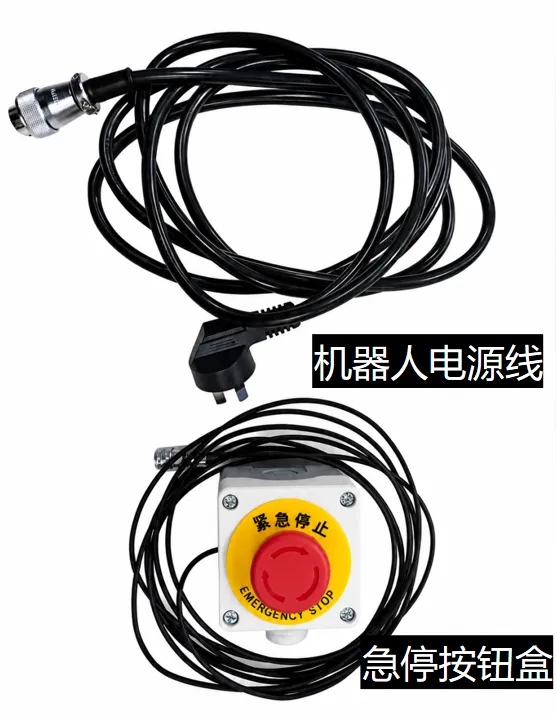
| 机器人电源线 | 1 | 连接电箱 ACIN |
| 急停按钮盒 | 1 | 连接电箱 E-STOP |
| 森云腕部相机 | 标配 | 安装在机械臂末端,出厂完成线束连接 |
| 网线 | 若干 | 有线连接,保证低延迟 |
U 盘(卷标 BAG_STORAGE) | 1 | 录制数据保存在其中的 recorded_bags 目录 |
| Type-C 数据线 | 1 | ADB 调试与头显 APK 安装 |
| Type-C 转网口转换器 | 1 | 头显有线接入网络 |
可选配件
| 配件 | 说明 |
|---|---|
| Manus 数据手套 | 捕获手指动作,配合 Wuji Hand 使用 |
| Wuji Hand | 跟随手套动作的灵巧手,参见 Wuji Hand 2 |
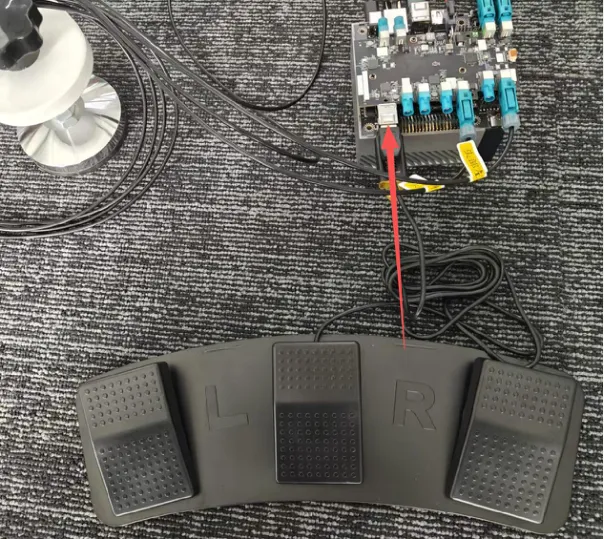
| 三键脚踏板 | 将手柄使能操作改为脚踩,用于动捕手套与灵巧手遥操作;非标配 |
| 踏板按键 | 功能 |
|---|---|
| 按键 1(左) | 左右手柄同时使能 |
| 按键 3(右) | 双臂回到 Home 点;出厂打包姿态下禁止使用 |
执行任何 Home 前先退出打包姿态
机器人出厂时双臂贴近中间立柱自然下垂。使用踏板 Home 键或其他 Home 功能前,请先按首次拆箱:先退出打包姿态操作。
下一步:接线与首次上电。