接线与首次上电
接线前先识别每个接口。当前版本使用位于电箱内的天准核心控制器,相机解串板集成在机器人内部,森云腕部相机线束走手臂内部,现场只需确认各相机端接头和外露线束固定可靠。使用 Orin 控制器及独立解串板的设备,参见 Marvin Pro 早期版本(Orin)。
接线前务必断开总电源。所有网线、电源线、急停线和外设线插接牢固后,再上电。
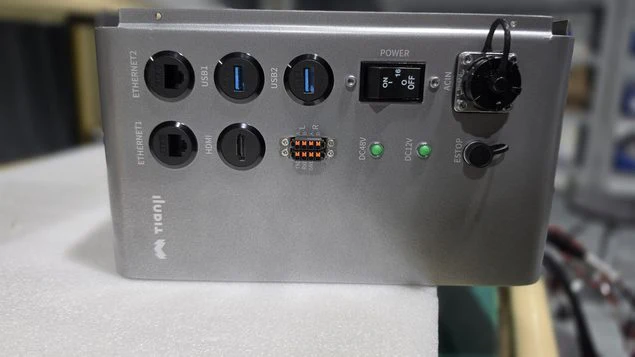
| 标记 | 用途 |
|---|---|
ACIN | 随机电源线 |
E-STOP | 随机急停按钮盒 |
ETHERNET1 / ETHERNET2 | 上位机、头显网口转换器或现场网络 |
USB1 / USB2 | BAG_STORAGE U 盘、调试设备或外设 |
HDMI | 本地显示调试 |
POWER | 电源开关 |
DC48V / DC12V 指示灯 | 48 V / 12 V 供电状态 |
上图为 Pro V1.0 手册中的电箱背板。不同批次的面板布局可能不同,请以实际交付电箱的标识为准。
连接电源、急停与 U 盘
在断电状态下:
- 将电源线接入
ACIN。接口带防呆设计,按正确方向插入后顺时针旋紧固定环。 - 将急停按钮盒的 8-pin 线束接入
E-STOP,红点对红点。 - 将 U 盘插入 USB 接口。U 盘卷标必须为
BAG_STORAGE,Apex 将录制数据写入其中。 - 确认
POWER处于关闭状态,再连接网络和头显。
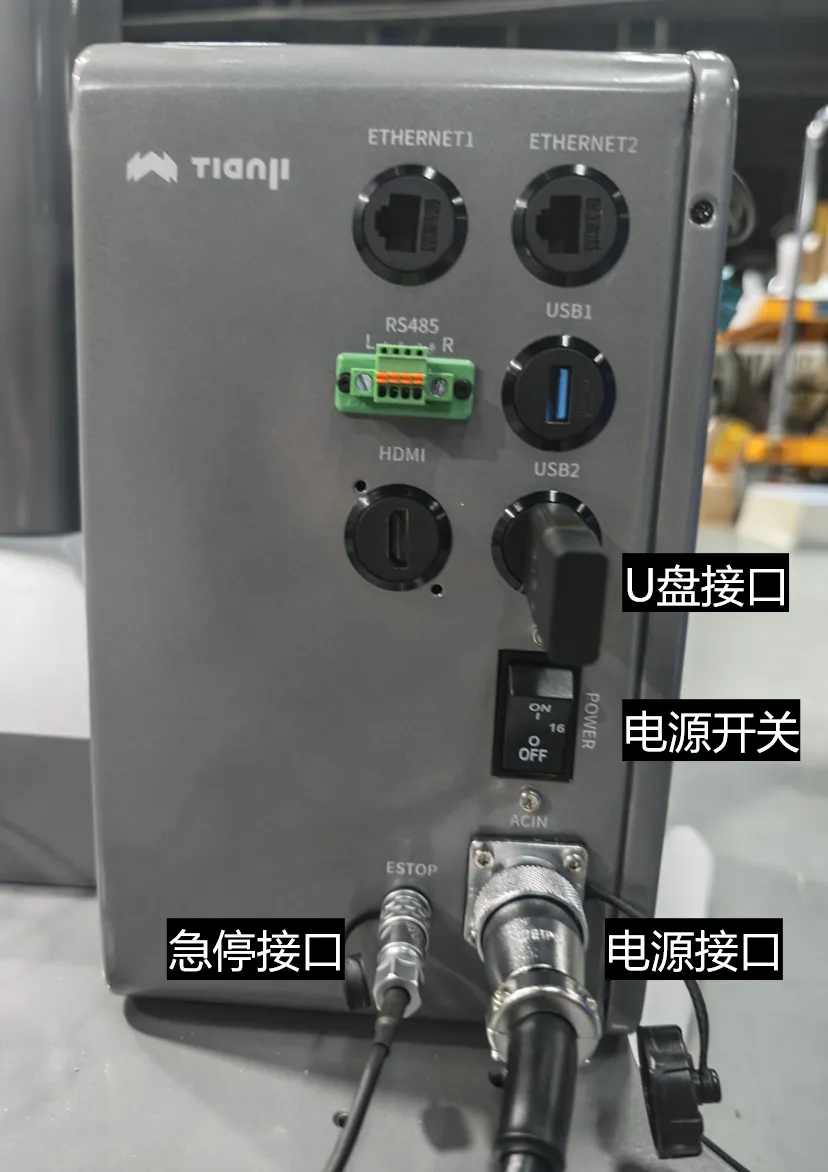
确认现场供电符合交付系统铭牌要求;不能直接假设美国交付设备适用折页中的 AC 220 V 供电。
连接网络
上位机、电箱和头显需处于同一 6.6.7.x 网段,且任意两台设备不得使用相同 IP。
- 将上位机接入
ETHERNET1或ETHERNET2,网卡 IP 设为6.6.7.xxx,例如6.6.7.165。参见连接电脑。 - 连接头显:网线一端接电箱,另一端接网线转 Type-C 转换器,再将 Type-C 插入头显左侧接口。
- 头显不要开启 Wi-Fi,使用有线网络遥操作。
头显网口
头显网线在天准控制器上接 1 号网口,在灵境 Thor 控制器上接 2 号网口,不要混接。两种控制器默认地址均为 6.6.7.100;现场修改过网络配置时,以交付参数为准。
| 设备 | 默认地址 |
|---|---|
| 天准控制器 | 6.6.7.100 |
| 机械臂控制器 | 6.6.7.190;首次使用或更换控制器后请确认 |
| 上位机 | 6.6.7.xxx,例如 6.6.7.165 |
| 头显 Apex 客户端 | 连接 6.6.7.100 |
首次上电
完成使用前检查和接线检查后,释放急停,按以下步骤操作:
| 步骤 | 操作 | 检查点 |
|---|---|---|
| 1 | 接入电源线、急停和 U 盘 | 插头方向正确,急停红点对齐,U 盘卷标为 BAG_STORAGE |
| 2 | 接入上位机 | 网卡 IP 为 6.6.7.xxx |
| 3 | 接入头显 | 经网线转 Type-C 转换器接入正确网口 |
| 4 | 打开 POWER | 等待系统启动,DC48V / DC12V 指示灯点亮;手册描述绿色指示灯表示开机成功 |
| 5 | 启动相机 | 每次上电后执行,参见启动相机 |
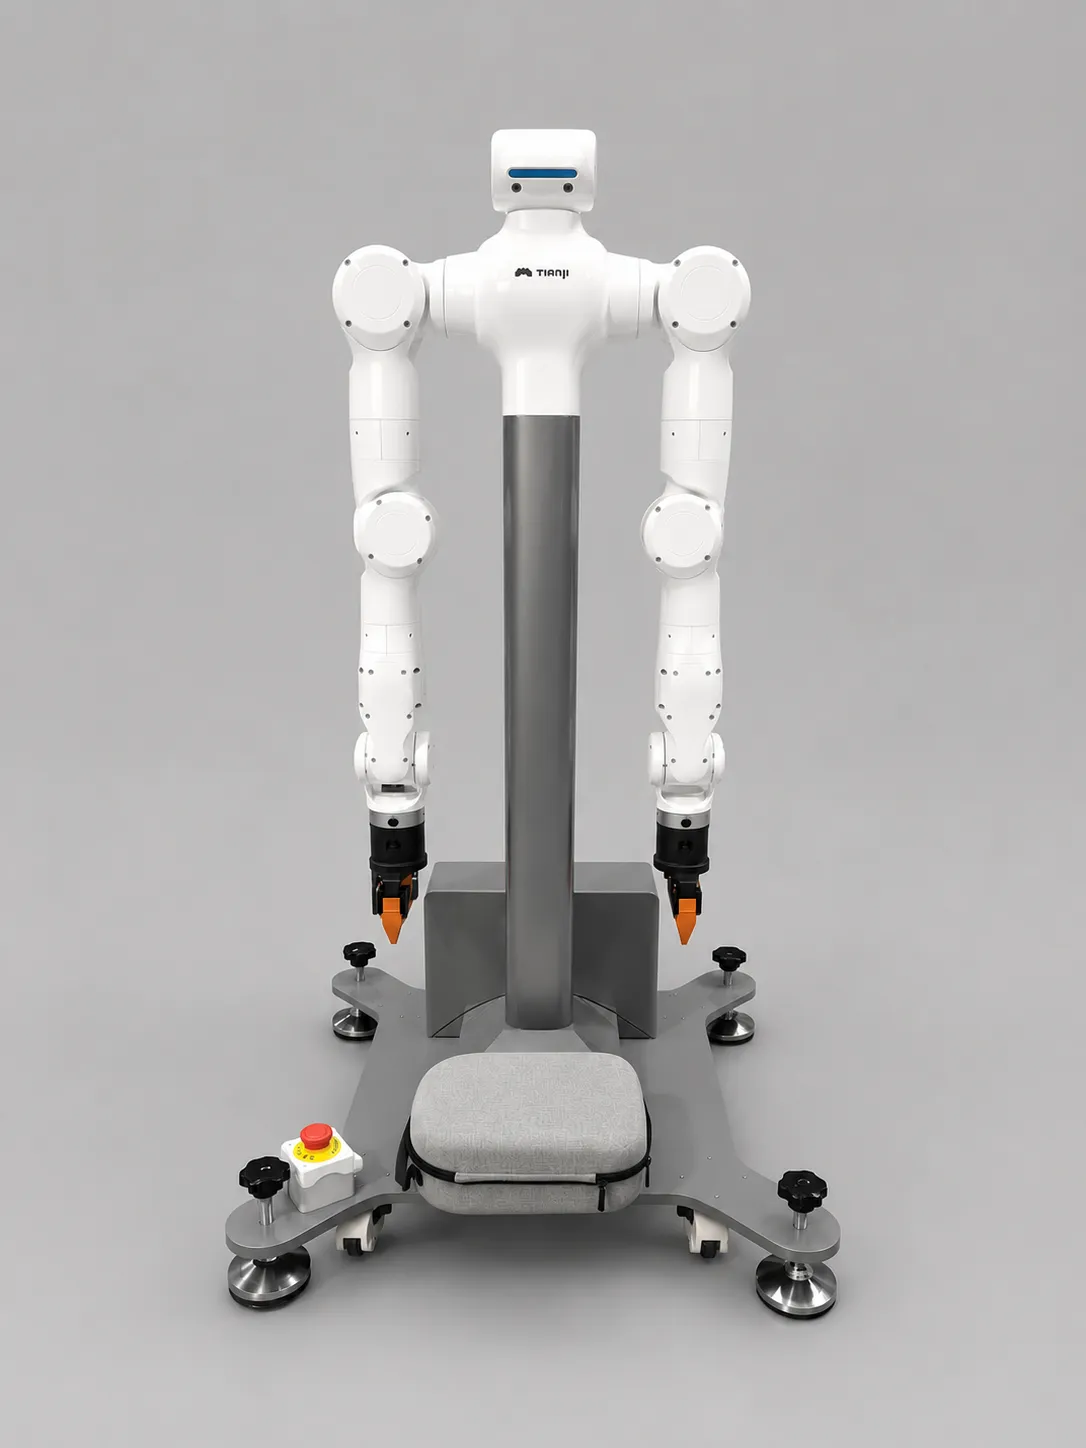
| 6 | 检查机械臂姿态 | 若双臂贴近立柱下垂,说明仍处于打包姿态,禁止执行 Home(见下文) |
| 7 | 启动遥操作 | 头显或上位机能看到相机画面 |
如果没有相机画面,检查各腕部相机接头与外露线束、相机是否已启动,以及网络连接。
下发任何运动指令前,先连接软件并查看反馈。
不要在打包姿态下执行 Home
Marvin Pro 出厂时双臂贴近中间立柱自然下垂。在此姿态下直接执行 Home,腕部相机可能撞上立柱。拆箱后,请先开启拖动模式,手动将双臂移到标准零位姿态,再关闭拖动模式,之后才能执行 Home。参见首次拆箱:先退出打包姿态。
末端接口属于另一套接口
电箱急停接口与机械臂末端的 8-pin 接口用途不同。源资料中的末端电压描述存在差异。连接外部设备前,请取得对应机械臂的准确引脚定义及电压。
下一步:首次连接。