Luna 产品概述
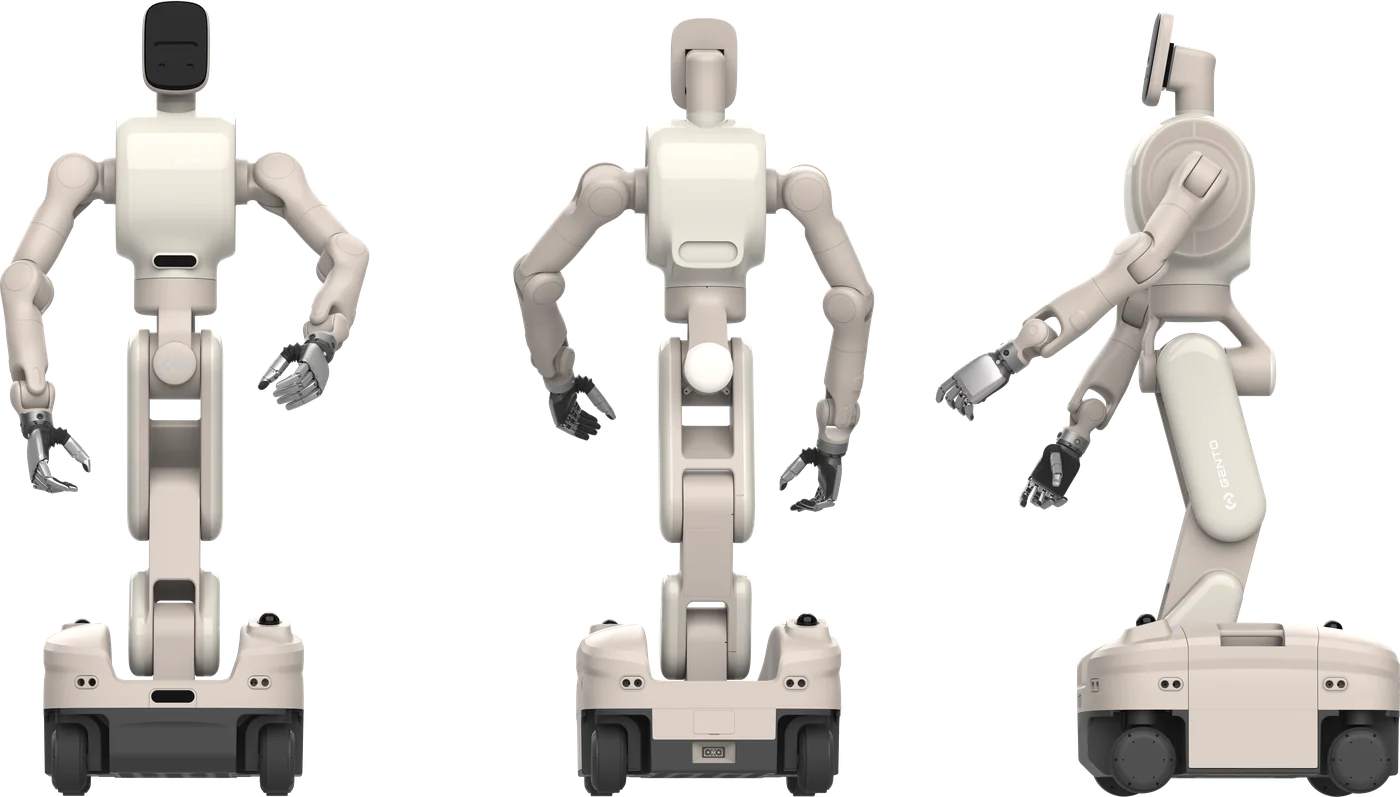
Gento Luna 是轮式折叠人形机器人。它搭载 Marvin 系列 M6 Lite 双臂和独立四转四驱全向移动底盘,以 NVIDIA Orin 边缘 AI 计算平台为标准配置(可选 Thor 高算力平台)。整机共 26 个自由度(不含末端执行器),标配全身力控,支持 3D SLAM 导航、自主避障、VR 遥操作和 SDK 二次开发。
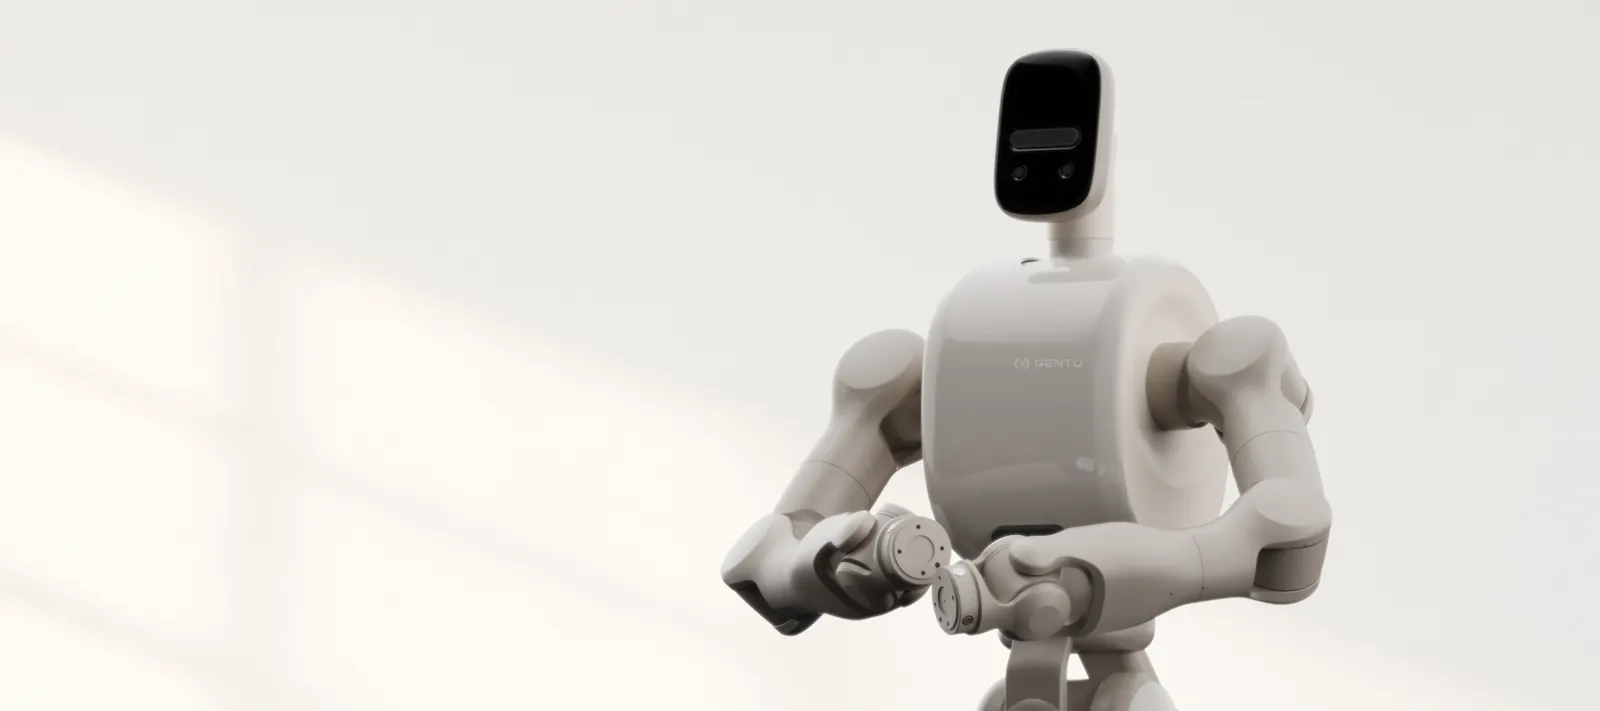
站立高度 1700 mm,折叠后最低 790 mm,便于乘电梯、通过狭小空间及存放。
自由度分布
| 部位 | 自由度 |
|---|---|
| 头部 | 2 |
| 双臂 | 7 × 2 |
| 腰部 | 3 |
| 腿部 | 3 |
| 底盘 | 4 |
| 合计 | 26(不含末端执行器) |
主要组成
| 组件 | 作用 |
|---|---|
| NVIDIA Orin 边缘 AI 计算平台(域控制器) | AI 算法运行、多传感器融合、设备管理、网络调度;运行遥操作后端 |
| 天机运动控制计算平台(运控控制器) | 躯干和双臂运动控制;作为 EtherCAT 主站实时控制各关节驱动 |
| RDK S100 底盘控制器 | 移动底盘运动控制、状态反馈与系统管理 |
| 3D 激光雷达、超声波雷达、底盘双目相机 | 定位建图、导航与避障 |
| 头部、腕部(及可选胸部)相机 | 环境感知与近距离操作视角 |
| 磷酸铁锂电池 ×2 | 整机供电,支持手动充电、自动回充和快换电池 |
Luna 已符合 FCC Part 15B 要求。
推荐阅读顺序
说明书按实际使用顺序组织,建议首次使用时依次阅读:
- 规格参数:了解硬件能力与边界
- 开箱与首次使用:检查、开机,并用手柄移动底盘
- 接口与网络:后背面板、IP 地址与通信架构
- GentoPlatform 上位机:控制身体和手臂运动
- SDK 与遥操作:二次开发与 VR 遥操作
- 维护与安全:日常检查与安全守则
操作前
Luna 是大功率运动设备,不当操作可能造成人身伤害或设备损坏。操作前请阅读维护与安全中的安全注意事项。
说明书和产品资料见手册与源资料。