以下参数摘自《天机智能 Gento Skye 产品用户手册》V1.2(2026 年 8 月 17 日)。标注"(折页)"的参数仅见于 2026 年 9 月产品折页。两份资料不一致之处见资料差异。
| 参数 | 说明 |
|---|
| 外形尺寸(收缩状态) | 670 × 599 × 1544 mm |
| 整机重量 | 150 kg |
| 续航时间 | 4–6 小时 |
| 防护等级 | IP20 |
| 工作温度 | -10 至 40 °C |
| 通信接口 | Wi-Fi / Ethernet |
| 自由度 | 23(头部 2、双臂 7 × 2、腰部 2、升降 1、底盘 4;不含末端执行器) |
| 移动底盘 | 四轮驱动 + 四个舵轮,全向移动 |
| 力控 | 整机标配 |
| 垂直作业范围 | 0–2000 mm(折页) |
双臂(Marvin M6S CCS-696)
| 参数 | 说明 |
|---|
| 自由度 | 7 × 2 |
| 额定负载(单臂) | 6 kg |
| 工作半径(J2 轴线到末端法兰) | 696 mm |
| TCP 最大速度 | 1.65 m/s |
| 重复定位精度 | ±0.03 mm |
| 作用力重复精度 | ≤0.15 N |
| 运动范围 | J1 ±178°,J2 ±120°,J3 ±178°,J4 +60°/-145°,J5 ±178°,J6 ±60°,J7 ±90° |
| 最大速度 | J1–J7:180°/s |
| 通讯协议 | 1 kHz EtherCAT |
| 抱闸 | 所有关节均带抱闸 |
| 力控 | 关节力控 |
| 防护等级 | IP50 |
| 功能 | 位置控制、阻抗控制、负载自动辨识、力位混合控制 |
| 末端接口 | RS485、CAN FD、EtherCAT、CAN、24 V(3 A)、48 V |
| 末端相机 | SHW5G 单目相机(标配);RealSense D405GA 深度相机(选配) |
| 末端六维力传感器 | Lanxing(选配) |
| 末端执行器 | 天机夹爪(选配) |
其他机械臂选配见机械臂选配。
腰部与升降立柱
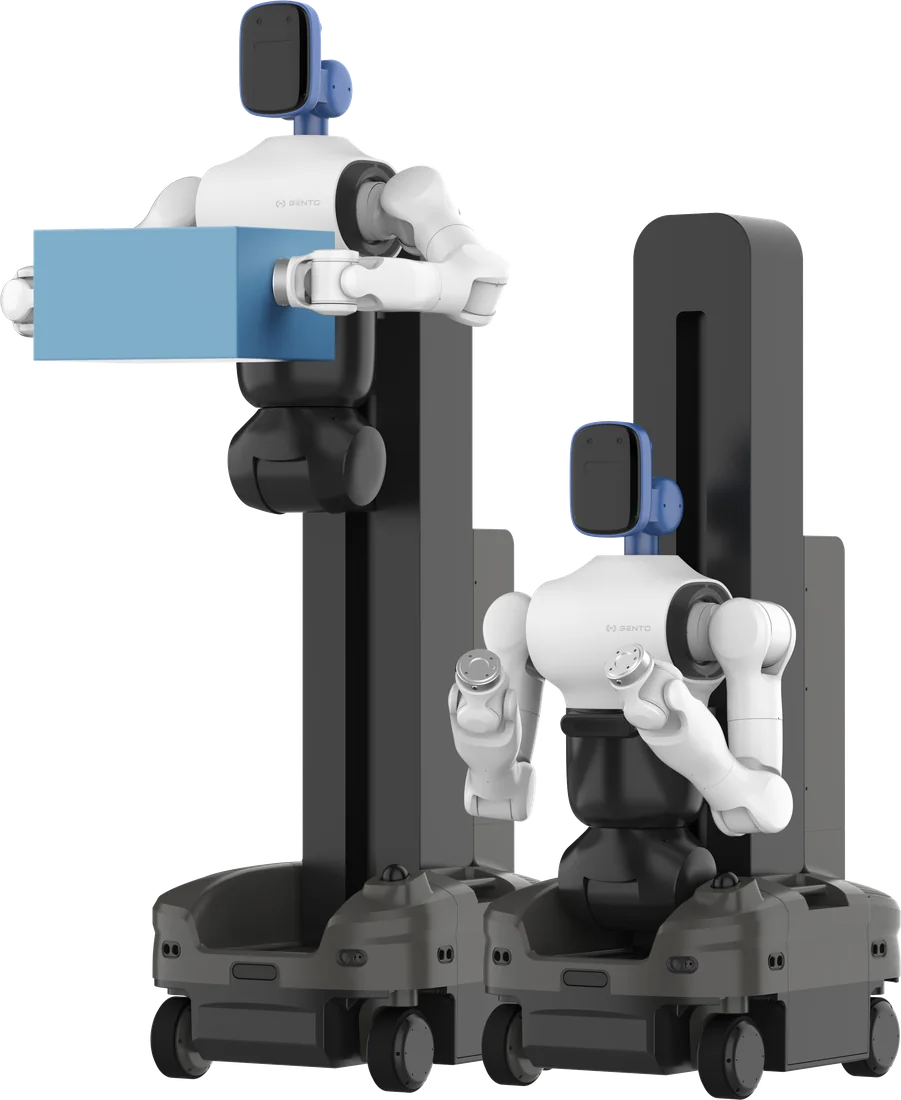
| 参数 | 腰部 | 升降立柱 |
|---|
| 自由度 | 2 | 1 |
| 运动范围 | 旋转 ±30°,俯仰 -90°/0° | 785–1685 mm(折页) |
| 最大速度 | 150°/s | 0.2 m/s(折页) |
| 重复定位精度 | ±0.05 mm | ±0.05 mm |
| 额定负载 | — | 80 kg(折页) |
| 控制 | 标配力控:位置控制、阻抗控制 | — |
| 抱闸 | 所有关节均带抱闸 | — |
| 参数 | 说明 |
|---|
| 自由度 | 2(水平旋转与俯仰) |
| 运动范围 | 水平旋转 ±90°,俯仰 +35°/-15° |
| 最大速度 | J1–J2:180°/s |
| 通讯协议 | 1 kHz EtherCAT |
| 抱闸 | 所有关节均带抱闸 |
| 相机 | RealSense D435 RGB-D × 1,SHW5G 单目相机 × 2 |
| 扬声器 | 8 W × 2 |
| 麦克风 | 4 麦克风阵列 |
| 灯带 | RGB 灯带(标配) |
移动底盘
| 参数 | 说明 |
|---|
| 型号 | 灵猴机器人 TX-S2 |
| 底盘尺寸 | L670 × W548 × H386 mm |
| 额定载重 | 100 kg |
| 供电 | 磷酸铁锂电池 DC48V 34.4Ah |
| 充电方式 | 手动充电 / 自动充电 / 快换电池 |
| 充电时间 | 完全放电后 ≤1.5 小时 |
| 最大速度 | 1.5 m/s |
| 爬坡角度 | ≤10° |
| 越沟宽度 | 30 mm |
| 越障高度 | 20 mm |
| 停止精度 | ±20 mm(位置);±1°(角度) |
| 导航系统 | 3D SLAM;3D 激光雷达对角安装;超声波雷达前/后/左/右各 2 个 |
| 底盘功能 | 导航规划、动态避障、自主定位、建图、自动充电、跨楼层运行及自动门通行 |
| 充电桩 | 选配(折页) |
| 位置 | 相机 | 配置 |
|---|
| 头部 | Intel RealSense D435 RGB-D × 1 | 标配 |
| 头部 | SHW5G 单目相机 × 2 | 标配 |
| 腕部 | SHW5G 单目相机 × 2 | 标配 |
| 腕部 | Intel RealSense D405GA 深度相机 × 2 | 选配 |
| 胸部 | Intel RealSense D435 RGB-D | 选配 |
产品折页给出的头部相机分辨率为 1280 × 720 @ 30 fps。说明书 7.2.5 节还给出了头部相机和底盘单目相机的视场角示意图。启动和查看相机请参见启动与查看相机。在 ROS 2 中使用 RealSense 相机,参见RealSense 相机(ROS 2)。
计算与控制
| 部分 | 配置 |
|---|
| AI 计算("大脑") | NVIDIA Jetson AGX Orin 64GB,275 TOPS(标配);NVIDIA Jetson Thor T5000 1TB,2070 TFLOPS(选配) |
| 主控制器 | Tianzhun Xingzhi 003 主控制器(标配);Lingjing N1100 域控制器(选配) |
| 运动控制("小脑") | x86 控制器 |
珍珠白全包外壳,PC/ABS 材质,喷涂哑光处理。
使用环境
- 环境温度 -10 至 40 °C(说明书安全注意事项中为 -10 至 50 °C),湿度 10–90 %RH,无凝露
- 平整地面;坡度不超过 10°
- 避免雨水、积水、腐蚀性、易燃易爆或粉尘较多的环境
资料差异
2026 年 9 月产品折页中的部分参数与 V1.2 说明书不同:
| 参数 | 说明书 V1.2 | 产品折页 |
|---|
| 外形尺寸 | 670 × 599 × 1544 mm(收缩) | 670 × 548 × 1600 mm(收缩) |
| 续航时间 | 4–6 小时 | 4 小时 |
| 头部俯仰 | +35°/-15° | +35°/-25° |
| 扬声器 | 8 W × 2 | 4 W × 2 |
| 腰部俯仰 | -90°/0° | +90°/0° |
| 底盘高度 | 386 mm | 380.5 mm |
| Orin 内存 | 64 GB | 32 GB / 64 GB |
规划运动或集成前,请以交付机型和订单配置核对上述参数。