接口与电源
后背接口
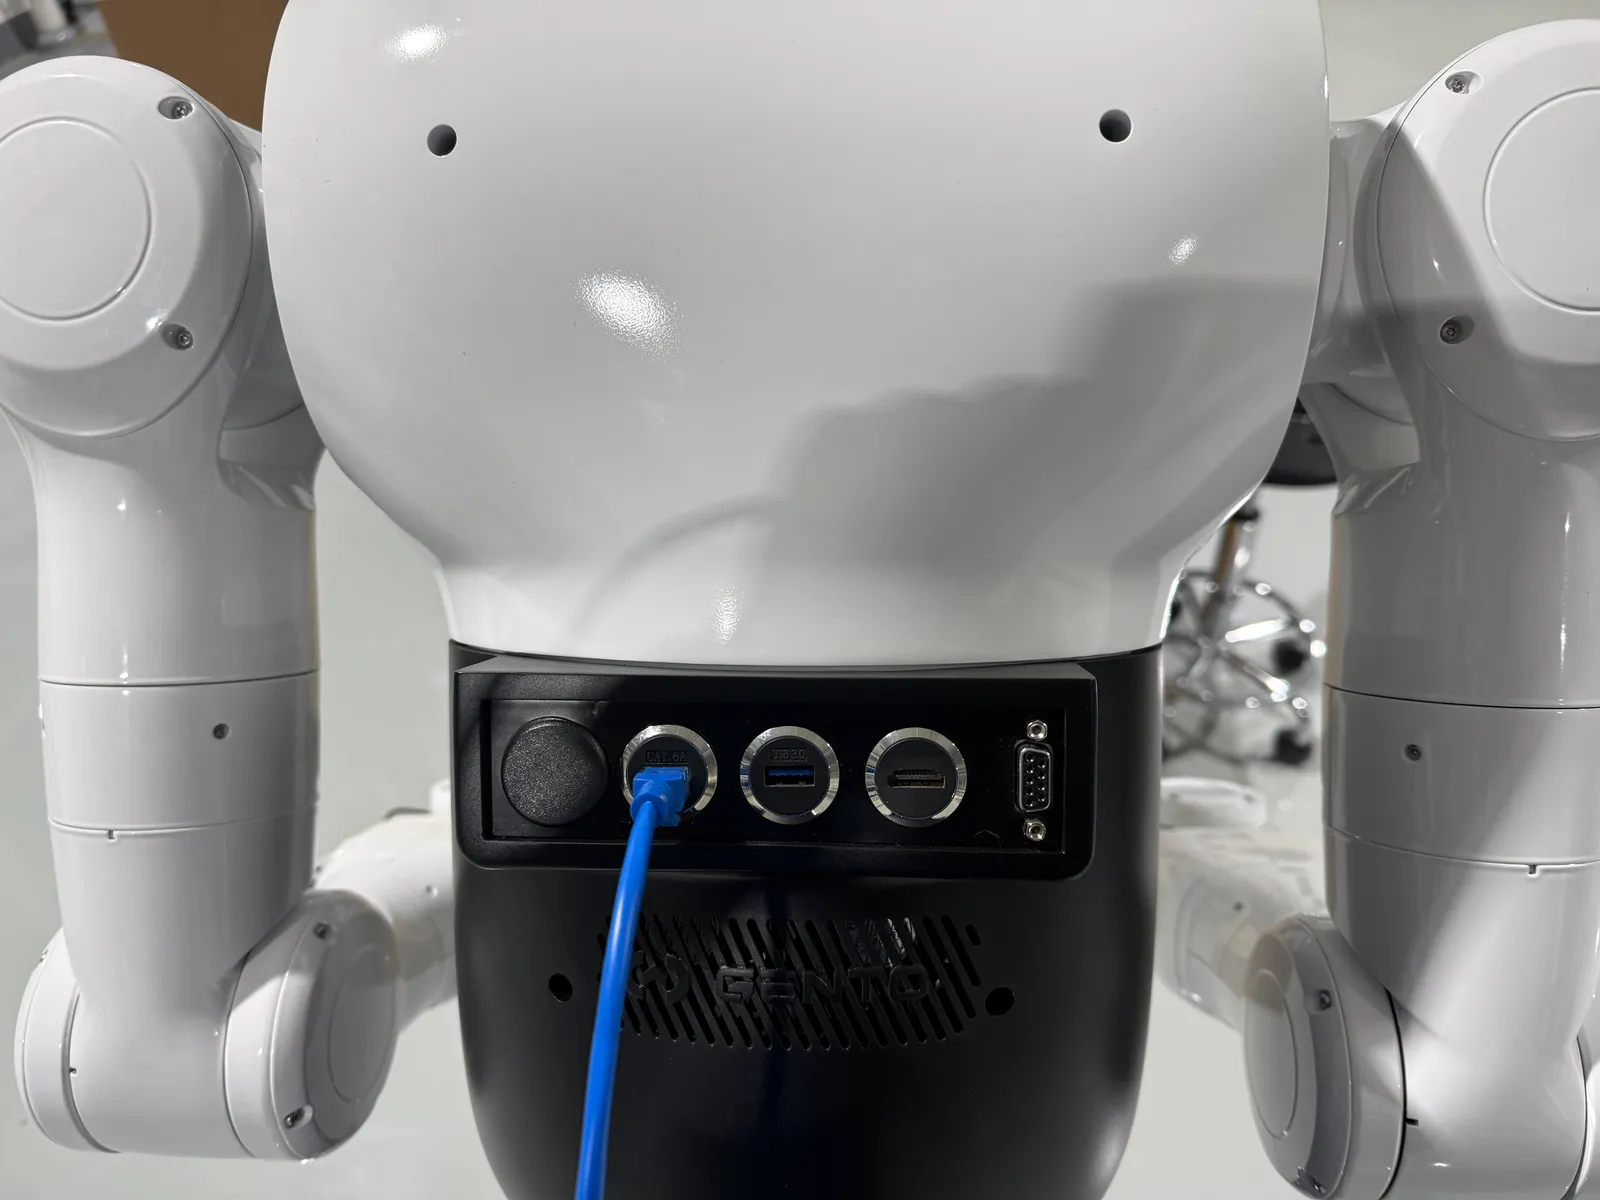
后背面板提供连接上位机和遥操作网络所用的网口。请以实际交付机器人的标识为准。
机械臂末端 8Pin 接口
每条 Marvin 机械臂的末端法兰上都有一个 8Pin 接口,用于工具供电和通信。
| 引脚 | 功能 |
|---|---|
| 1 / 2 | DC 24 V 电源输出,额定电流 3 A |
| 3 / 4 | RS-485 通道 1 |
| 5 / 6 | RS-485 通道 2 |
| 7 / 8 | CAN,默认 CAN FD |
如需测试 RS-485 和 CAN 通道,请使用 GentoPlatform 上位机中的 CAN/485 工具。COM1 和 COM2 分别对应 RS-485 通道 1 和通道 2。
网络
Skye 与其他 Gento 机器人使用相同的网络配置:
| 设备 | IP 地址 |
|---|---|
| AI 计算单元(Orin 或 Thor) | 6.6.7.100 |
| x86 运控控制器 | 6.6.7.190 |
请将电脑设置为 6.6.7.x 网段内的地址,详细步骤参见连接用户电脑。登录 Orin 或 Thor 请参见连接 Orin 或 Thor。
底盘通信(ROS 2)
底盘与电脑之间通过 ROS 2 通信。在分布式 ROS 2 系统中,同一 DDS 域内的所有节点地位对等。只要网络连通、域 ID 一致且节点能互相发现,电脑上的节点即可发布指令、调用服务和发送动作目标,机器人端的 ROS 2 接口会响应标准消息。
在电脑上通过环境变量 RMW_IMPLEMENTATION 选择 DDS 实现:
| DDS | 特点 | 典型用途 |
|---|---|---|
| Fast DDS | 开源,推荐默认使用;共享内存优化,低延迟 | 大多数机器人应用,尤其是实时性要求高的场景 |
| Cyclone DDS | 轻量,资源占用低 | 小型机器人、边缘计算设备 |
export ROS_DOMAIN_ID=<机器人的域 ID>
export RMW_IMPLEMENTATION=rmw_fastrtps_cpp     # Fast DDS
# export RMW_IMPLEMENTATION=rmw_cyclonedds_cpp # Cyclone DDS
底盘的话题、服务和动作名称见随机器人提供的底盘接口文档。
电源
各部件供电
| 部件 | 供电 | 功率 |
|---|---|---|
| 主板 | DC 12 V | 20 W |
| 左臂(M6) | DC 48 V ±20% | 典型 300 W,峰值 600 W |
| 右臂(M6) | DC 48 V ±20% | 典型 300 W,峰值 600 W |
机械臂供电电压高于 58 V 时伺服驱动器报过压错误,低于 30 V 时报欠压错误。
主控制器供电
| 参数 | 说明 |
|---|---|
| 额定电压 | 24 V DC |
| 输入电压范围 | 9–36 V |
| 额定电流 | 推荐 2.5 A(24 V 供电) |
| 功耗 | 典型应用下低于 80 W |
| 启动方式 | 上电自启动(默认) |
| 电源保护 | 欠压、过压、过流及反接保护 |
| 外设供电 | USB 3.0:每口 5 V、2 A。GMSL1/2:每口 12 V、0.4 A。网口不供电 |
电源板接口
| 接口 | 引脚 1 | 引脚 2 | 标称电压 | 脉冲电压 |
|---|---|---|---|---|
| X6(48 V 输出 1) | 48V+ | GND | 48 V | 低于 70 V |
| X7(48 V 输出 2) | 48V+ | GND | 48 V | 低于 70 V |
| X8(48 V 输出 3) | 48V+ | GND | 48 V | 低于 70 V |
| X9(24 V) | VCC_24V | GND | 24 V | — |
电源板上还有两个预留外部信号接口(CANH 和 CANL)、一个 10Pin I/O 接口(RS-485 485A1/485B1,输入 IN1、IN3、IN4,输出 OUT2–OUT5),以及一个含 STOP_IN、24 V 和 GND 的接口。各接口位置见说明书 3.1.7 节。
下一步:软件、SDK 与遥操作。
遥操作网络
使用 Apex 遥操作时,机器人内置控制器(天准 003 或灵境 Thor)默认地址为 6.6.7.100。将机器人后背网口、上位机和头显(经 Type-C 网口转换器)接入同一路由器或交换机,处于同一网段,且任意两台设备不得使用相同 IP。
天准控制器使用 1 号网口,灵境 Thor 控制器使用 2 号网口,不要混接。
接线步骤与检查项参见 Skye 与 Luna:首次遥操作。