Luna 规格参数
以下参数摘自《天机 Gento Luna 轮式双臂机器人产品使用说明书》V2.1(2026 年 8 月,基于 SDK 1004)。
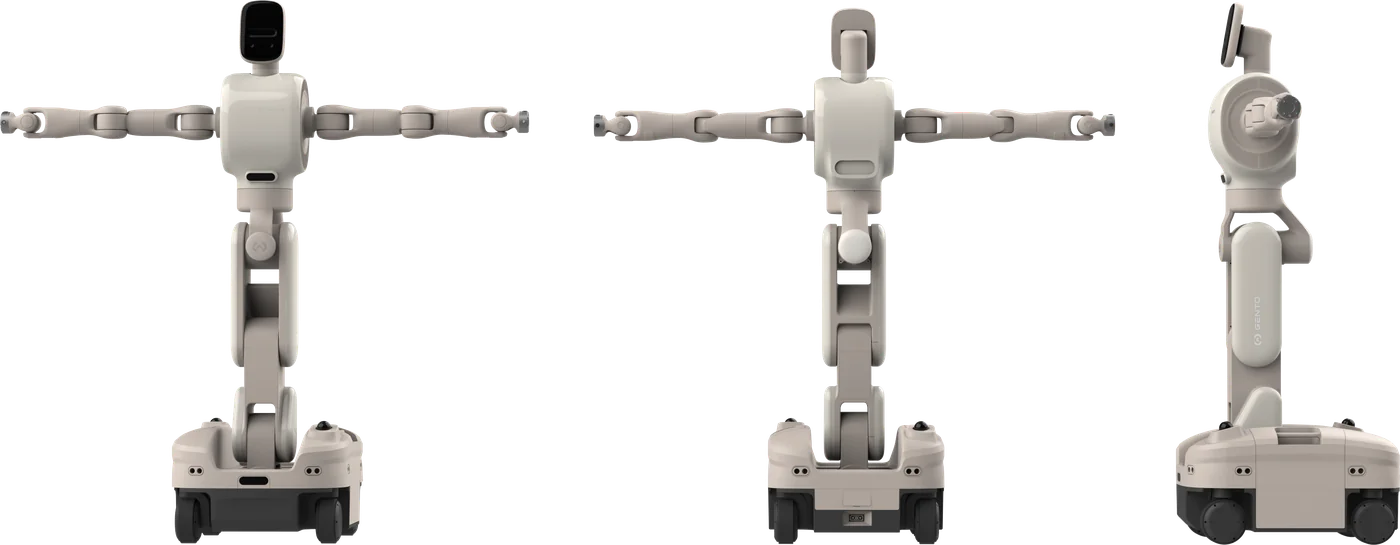
整机
| 参数 | 说明 |
|---|---|
| 外形尺寸(站立) | L670 × W548 × H1700 mm |
| 外形尺寸(折叠) | L850 × W548 × H790 mm |
| 垂直工作空间 | 0–2100 mm |
| 整机重量 | 144 kg |
| 续航时间 | 4–6 小时(标准工况) |
| 通信接口 | WiFi / Ethernet |
| 自由度 | 26(头部 2、双臂 7×2、腰部 3、腿部 3、底盘 4;不含末端执行器) |
| 移动底盘 | 四轮驱动 + 四个舵轮,全向移动 |
| 力控 | 整机标配 |
双臂(Marvin M6 Lite)
| 参数 | 说明 |
|---|---|
| 额定负载(单臂) | 5 kg |
| 工作半径(J2 轴线到末端法兰) | 615 mm |
| TCP 最大速度 | 1.5 m/s |
| 重复定位精度 | ±0.03 mm |
| 作用力重复精度 | ≤0.15 N |
| 运动范围 | J1 ±178°,J2 ±120°,J3 ±178°,J4 +60°/-145°,J5 ±178°,J6 ±60°,J7 ±90° |
| 最大速度 | J1–J7:180°/s |
| 通讯协议 | 1 kHz EtherCAT |
| 抱闸 | 仅 J1–J4;J5–J7 无抱闸 |
| 功能 | 位置控制、阻抗控制、负载自动辨识、力位混合控制 |
| 末端接口 | RS485、CAN FD、EtherCAT、CAN、24V(3A)、48V |
| 末端相机 | 森云智能 SHW5G 单目相机(标配);RealSense D405GA 深度相机(选装) |
腰部与腿部
| 部位 | 运动范围(说明书) |
|---|---|
| 腰部 | JB3 旋转 ±170°;JB4 俯仰 ±30°;JB5 侧摆 55°/-110° |
| 腿部 | JB6 折叠 60°/-140°;JB7 旋转 ±90°;JB8 侧摆 ±11° |
资料差异
2026 年 7 月产品折页将 JB4 标为侧摆、JB5 标为俯仰,JB7 标为俯仰,与说明书不同。规划运动前请以交付机型的 URDF 和控制器配置确认关节定义。
移动底盘
| 参数 | 说明 |
|---|---|
| 底盘尺寸 | L670 × W548 × H386 mm |
| 额定载重 | 100 kg |
| 供电 | 磷酸铁锂电池 DC48V 34.4Ah |
| 充电方式 | 手动充电 / 自动充电 / 快换电池 |
| 充电时间 | ≤1.5 小时(快速补能) |
| 最大速度 | 1.5 m/s |
| 爬坡角度 | ≤10° |
| 停止精度 | ±20 mm(位置);±1°(角度) |
| 定位精度 | 最高 ±10 mm |
| 导航系统 | 3D SLAM;3D 激光雷达对角安装;超声波前/后/左/右各 2 个 |
| 底盘功能 | 导航规划、动态避障、自主定位、地图构建、自动充电、跨楼层或自动门通行 |
电气与通信
- 工作电压:磷酸铁锂电池 DC48V 34.4Ah,工作电压范围 DC 36–60 V
- 外部通信:WiFi / Ethernet
- 内部总线:1 kHz EtherCAT 实时总线
- 编码器:双臂及躯干所有转动关节均配置内外圈编码器
相机
| 位置 | 相机 | 配置 | 分辨率@帧率 | 接口 |
|---|---|---|---|---|
| 头部 1 | Intel D455C | 标配 | 1280×720@30fps;848×480@90fps | USB 3.0 |
| 头部 2 | 森云智能 SHW5G | 标配 | 2560×1984@30fps | GMSL2 |
| 胸腔 | Intel D435 | 选配 | 1280×720@30fps;848×480@90fps | USB 3.0 |
| 腕部 | 森云智能 SHW5G | 标配 | 2560×1984@30fps | GMSL2 |
| 腕部 | Intel D405GA | 选配 | 1280×720@30fps;848×480@90fps | GMSL |
| 底盘 | 灵猴机器人 LH-DS-51 | 标配 | 640×400@30fps | USB 2.0 |
头部可俯视 25°、仰视 30°,产品最大垂直视野为 149°。
计算平台
| 配置 | 平台 |
|---|---|
| 标准 | NVIDIA Jetson AGX Orin 64GB(275 TOPS) |
| 高算力选装 | NVIDIA Jetson Thor T5000 |
计算平台型号摘自产品折页。
使用环境
- 环境温度 -10 ~ 40 ℃,相对湿度低于 90%RH(无冷凝)
- 室内平整、坚固、防滑地面
- 避免雨雪、积水、强腐蚀、易燃易爆或大量粉尘环境